Kawalan Motor Gelung Tertutup: Cara Maklum Balas Meningkatkan Prestasi dan Kebolehpercayaan Motor
Motosikal elektrik yang tergagap apabila berundur dari keadaan berhenti, casis robot yang melepasi kedudukan sasarannya, ATV yang kehilangan tindak balas cengkaman pada pendakian yang curam: gejala ini biasanya menjejak kembali kepada punca yang sama. Motor itu diberitahu apa yang perlu dilakukan, tetapi ia tidak pernah melaporkan apa yang sebenarnya berlaku. Kawalan motor gelung tertutup menutup jurang itu. Ia secara berterusan mengukur kelajuan, kedudukan atau arus motor dan melaraskan isyarat pemacu dalam masa nyata supaya motor mengikut nilai yang diarahkan walaupun perubahan beban, hanyut suhu dan toleransi komponen. Bagi jurutera yang membina kenderaan elektrik, platform robotik atau pemacu marin, persoalan penting bukanlah sama ada untuk menggunakan kawalan gelung tertutup, tetapi sejauh mana pengawal itu melaksanakannya.
Apakah Kawalan Motor Gelung Tertutup?
Kawalan motor gelung tertutup, juga dipanggil kawalan maklum balas, membandingkan output motor sebenar dengan arahan rujukan dan membetulkan perbezaannya. Elemen penting ialah rujukan, penderia maklum balas, pengiraan ralat dan pengawal yang menghasilkan pembetulan. Dalam sistem motor tanpa berus, pengawal membaca arus fasa, kelajuan, dan kadangkala kedudukan rotor; algoritma kawalan kemudian melaraskan isyarat PWM yang dihantar kepada penyongsang supaya nilai yang diukur menumpu kepada arahan.
Dalam amalan, kebanyakan pengawal menggunakan struktur proportional-integral-derivative (PID) atau varian daripadanya. Istilah berkadar bertindak balas kepada ralat sekarang, istilah kamiran membuang ralat keadaan mantap, dan istilah terbitan menjangkakan perubahan. Penalaan keuntungan ini menentukan sama ada sistem itu stabil, responsif atau berayun. Ini pada asasnya berbeza daripada sistem gelung terbuka, di mana pengawal menghantar arahan tetap dan mempercayai bahawa motor akan bertindak balas dengan betul. Gelung terbuka berfungsi apabila beban boleh diramal dan ketepatan tidak kritikal. Ia gagal apabila geseran, inersia atau voltan bekalan berubah secara tidak dijangka.
Gelung Terbuka lwn Gelung Tertutup: Apa yang Sebenarnya Berubah
Perbezaan praktikal muncul dalam kualiti gerakan. Sistem gelung tertutup membetulkan ralat dalam milisaat; sistem gelung terbuka hanya tinggal bersama mereka. Untuk aplikasi yang membawa orang atau mengendalikan muatan yang mahal, perbezaan itu menentukan sama ada produk itu terasa tepat dan selamat atau kasar dan tidak dapat diramalkan.
| Aspek | Buka Gelung | Gelung Tertutup |
|---|---|---|
| Maklum balas | tiada | Penderia semasa, kelajuan atau kedudukan |
| Ketepatan | Bergantung pada padanan motor dan beban | Dikekalkan dalam keadaan yang berbeza-beza |
| Tindak balas gangguan | Tiada pembetulan | Pembetulan aktif dalam masa nyata |
| Tingkah laku kelajuan rendah | Tork menurun dan menjadi tidak sekata | Tork stabil ke kelajuan sifar |
| Kos sistem | Lebih rendah | Lebih tinggi, tetapi dibenarkan oleh prestasi |
| Aplikasi biasa | Kipas, pam, penghantar ringkas | Kenderaan elektrik, robotik, paksi servo |
Jadual ini memudahkan julat tukar ganti. Reka bentuk gelung tertutup tanpa sensor boleh memberikan banyak faedah gelung tertutup tanpa pengekod, yang mengubah perbandingan kos dengan ketara. Seni bina kawalan lebih penting daripada label.
Gelung Kawalan Di Dalam Pengawal Motor
Dalam pengawal motor tanpa berus moden, kawalan gelung tertutup bukan gelung tunggal. Ia adalah lata gelung, setiap satu mengawal kuantiti fizikal yang berbeza.
Gelung Semasa
Gelung semasa ialah gelung terdalam dan terpantas. Ia mengawal arus fasa dalam belitan motor, yang secara langsung menetapkan tork. Gelung arus pantas dengan kadar kemas kini yang tinggi menghasilkan tork licin pada kelajuan rendah dan operasi senyap pada kelajuan tinggi.
Gelung Kelajuan
Gelung kelajuan terletak di atas gelung semasa. Ia membandingkan kelajuan yang diukur dengan rujukan dan menjana arahan semasa. Gelung ini mengendalikan pecutan, nyahpecutan dan kestabilan kelajuan di bawah perubahan beban.
Gelung Kedudukan
Gelung kedudukan ialah gelung paling luar, digunakan apabila aplikasi memerlukan pemberhentian atau laluan yang tepat, seperti sambungan robot dan penggerak stereng. Ia mengarahkan gelung kelajuan berdasarkan ralat kedudukan.
Susunan lata itu penting kerana setiap gelung dalam mestilah lebih laju daripada gelung di sekelilingnya. Jika gelung semasa adalah perlahan, gelung kelajuan tidak boleh membuat motor berasa kaku, dan gelung kedudukan akan overshoot.
| gelung | Kuantiti terkawal | Peranan biasa |
|---|---|---|
| Gelung semasa | Arus fasa / tork | Tindak balas tork yang cepat, kelancaran |
| Gelung kelajuan | Kelajuan sudut | Kestabilan kelajuan di bawah beban |
| Gelung kedudukan | Sudut pemutar | Kawalan kedudukan dan laluan yang tepat |
Berasaskan Penderia lwn. Gelung Tertutup Tanpa Sensor
Kawalan motor gelung tertutup boleh dilaksanakan dengan penderia fizikal atau tanpanya. Penderia dewan, pengekod dan penyelesai melaporkan kedudukan rotor secara langsung. Kawalan tanpa sensor, biasa dalam kawalan berorientasikan medan bagi motor segerak magnet kekal, menganggarkan kedudukan rotor daripada arus dan voltan yang diukur menggunakan model motor. Pertukaran adalah jelas: sistem tanpa sensor mengurangkan kos dan pendawaian serta mengeluarkan titik kegagalan, manakala sistem berasaskan sensor mengekalkan ketepatan tork yang lebih tinggi pada kelajuan yang sangat rendah dan semasa terhenti. Jika aplikasi mesti menahan tork dalam keadaan berhenti atau merayap pada kelajuan yang sangat rendah, pengekod atau penderia Hall biasanya diperlukan. Jika kitaran tugas menghabiskan sebahagian besar masanya melebihi beberapa peratus kelajuan terkadar, algoritma tanpa sensor berdasarkan pemerhatian belakang-EMF adalah tepat dan lebih murah. Untuk motosikal elektrik dan papan sangkut marin, algoritma tanpa sensor moden menyediakan prestasi dinamik yang mencukupi untuk kebanyakan keadaan operasi, seperti yang diliputi dalam perbincangan kami tentang teknologi motor segerak magnet kekal .
Perkara yang Perlu Diperhatikan dalam Pengawal Gelung Tertutup
Apabila menilai pengawal untuk aplikasi gelung tertutup, fokus pada pelaksanaan dan bukannya label. Perkara berikut memisahkan pengawal yang direka dengan baik daripada yang generik.
- Jalur lebar gelung semasa: lebar jalur yang lebih tinggi bermakna tindak balas tork yang lebih pantas dan kekakuan yang lebih baik terhadap gangguan beban.
- Masa kitaran kawalan: masa kitaran yang singkat, biasanya berpuluh-puluh mikrosaat, biarkan gelung semasa bertindak balas dengan cepat kepada transien.
- Autotala: pengawal yang mengukur parameter motor dan menetapkan keuntungan gelung secara automatik menjimatkan jam penalaan manual.
- Melemahkan medan: memanjangkan julat kelajuan melebihi kelajuan asas, penting untuk motosikal berkelajuan tinggi dan papan sangkut.
- Perlindungan dan diagnostik: lebihan arus, lebih suhu dan pengesanan gerai melindungi kedua-dua pengawal dan motor.
- Alat perisian: data semasa, kelajuan dan kerosakan langsung mempercepatkan penyepaduan dan penyelesaian masalah.
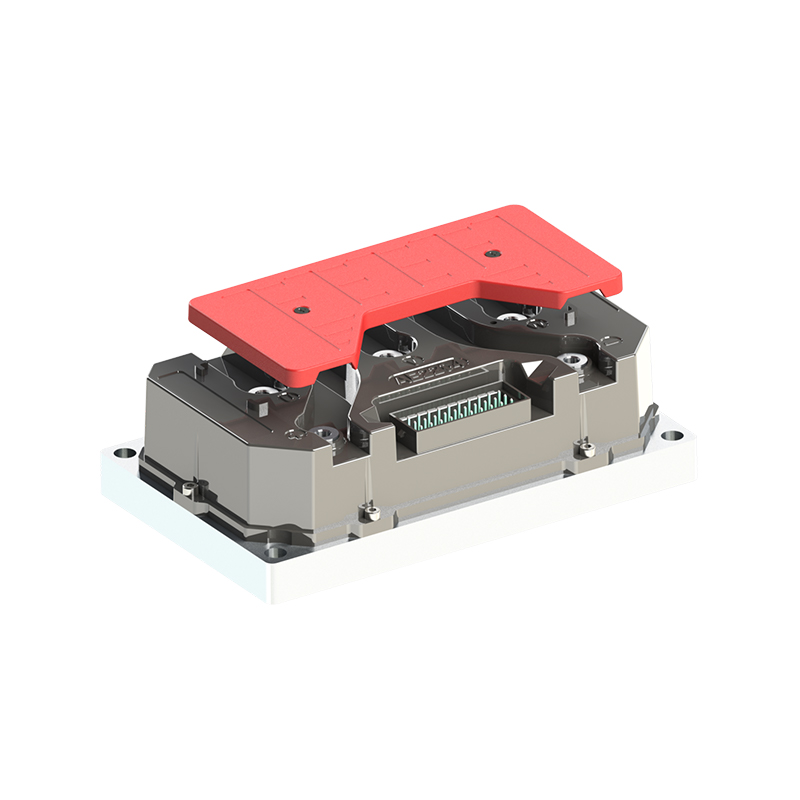
Untuk aplikasi yang menuntut tindak balas segera terhadap perubahan tork, pengawal dengan pelaksanaan gelung arus pantas membuat perbezaan yang boleh diukur. Pengawal tindak balas pantas R5-2215 direka untuk kitaran tugas sedemikian, di mana setiap milisaat kelewatan diterjemahkan kepada ralat gerakan. Dari segi kebolehpercayaan, pengawal kestabilan tinggi A8-2209 menekankan tingkah laku yang konsisten di bawah tekanan haba dan elektrik. Apabila kecekapan tenaga menjadi keutamaan, pengawal kecekapan tinggi A4-2313 mengurangkan kerugian dalam peringkat penyongsang dan memanjangkan julat bateri.
 Pengawal Motor DC Tanpa Berus R5 Respons Pantas untuk Aplikasi Tork Dinamik Pengawal ini diserlahkan untuk kitaran tugas di mana tindak balas gelung arus pantas mengurangkan ralat gerakan. Ia sesuai dengan motosikal elektrik, casis robot, dan aplikasi serupa yang memerlukan tindak balas tork segera. Lihat Produk → Pengawal Motor DC Tanpa Brushless Kestabilan Tinggi A8 untuk Operasi Boleh Dipercayai Di Bawah Tekanan Model ini mengutamakan prestasi yang konsisten di bawah tekanan haba dan elektrik, menjadikannya pilihan yang boleh dipercayai untuk aplikasi yang memerlukan operasi yang mantap dalam keadaan yang mencabar. Lihat Produk →
 Pengawal Motor DC Tanpa Brushless Kecekapan Tinggi A4 untuk Julat Bateri Lanjutan Pengawal ini memberi tumpuan kepada mengurangkan kerugian peringkat penyongsang, yang membantu memanjangkan julat bateri. Ia dipersembahkan sebagai pilihan berorientasikan kecekapan bersama tindak balas pantas dan model kestabilan tinggi. Lihat Produk →
Memadankan Pengawal dengan Aplikasi
Prinsip gelung tertutup yang sama digunakan merentas industri, tetapi wajaran setiap faktor prestasi berubah mengikut kes penggunaan.
- Motosikal elektrik memerlukan tork berkelajuan rendah yang stabil untuk pelancaran, permulaan bukit dan brek regeneratif.
- Casis robot membina kedudukan tepat permintaan dan kawalan halaju yang lancar untuk mengelakkan overshoot dan getaran.
- Aplikasi ATV dan UTV memerlukan penolakan gangguan yang teguh kerana beban pada setiap roda sentiasa berubah.
- Papan sangkut elektrik mendapat manfaat daripada operasi tanpa sensor kerana motor terletak dalam persekitaran yang basah dan terdedah kepada getaran di mana pengekod adalah titik lemah.
Setiap aplikasi ini juga bergantung pada pengawal yang dipadankan dengan parameter elektrik motor. Pengawal dengan kelas voltan dan penarafan arus yang betul, dipasangkan dengan motor yang pemalar aruhan dan belakang-EMF sesuai dengan pemacu, akan berprestasi jauh lebih baik daripada pasangan yang tidak sepadan walaupun dengan perisian yang sangat baik.
Fikiran Akhir
Kawalan motor gelung tertutup ialah apa yang menjadikan pemutar berputar menjadi penggerak yang tepat dan responsif. Nilainya bukan dalam maklum balas sahaja; ia berada dalam gelung, penalaan dan perlindungan yang mengelilingi maklum balas. Apabila anda memilih pengawal motor, nilai prestasi gelung semasanya, alat penalaannya dan rekod prestasinya dalam aplikasi yang hampir dengan anda. Faktor tersebut, lebih daripada sebarang tuntutan lembaran data, menentukan prestasi produk anda.
SETERUSNYA:Motor Tanpa Berus dengan Penderia Dewan: Apa Fungsinya dan Bila Anda Memerlukannya untuk Projek Anda
Berminat untuk kerjasama atau ada soalan?
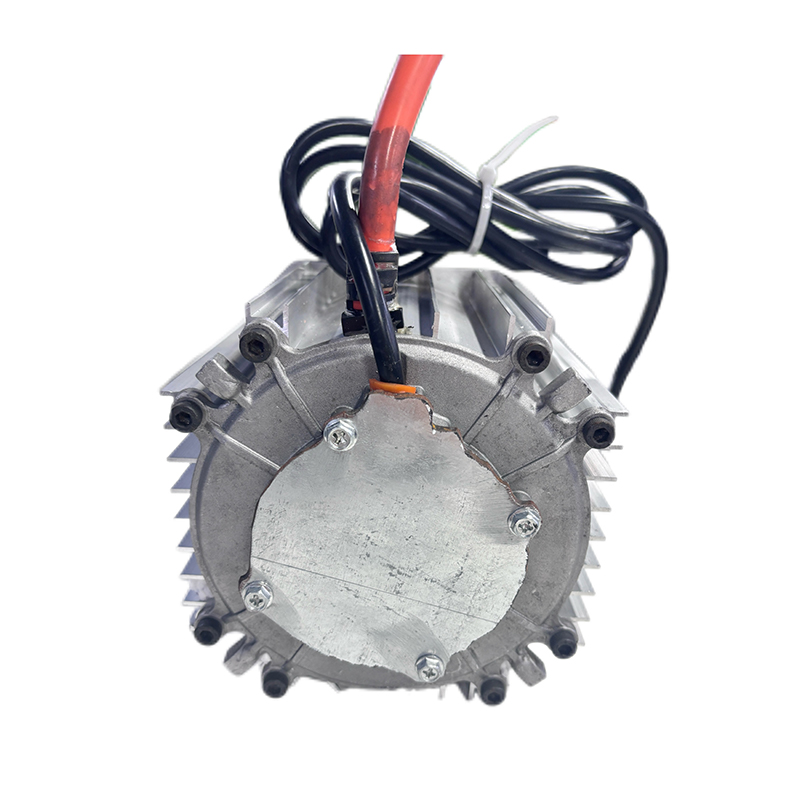
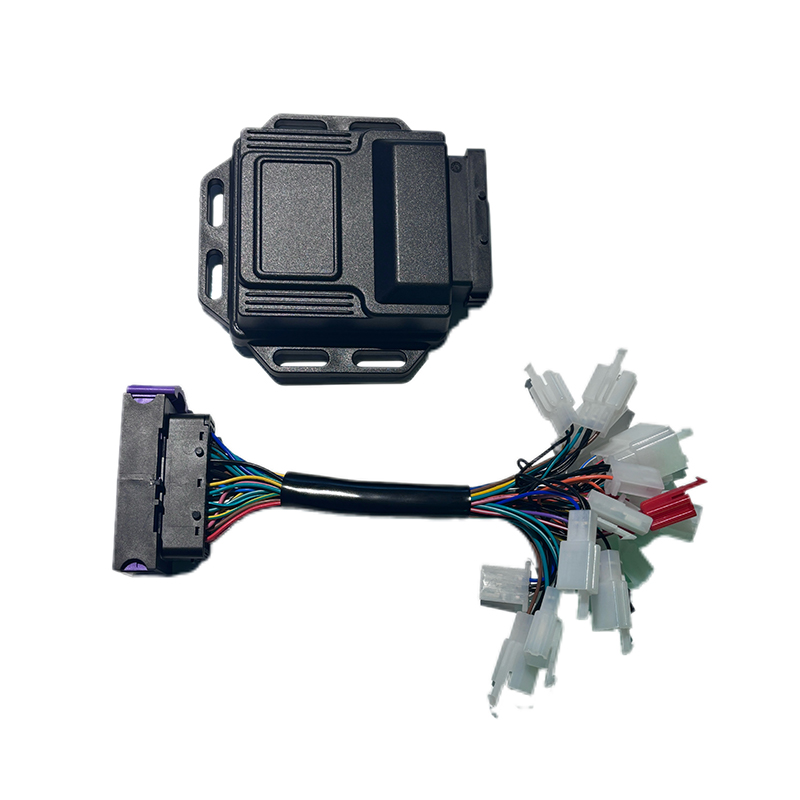
Sebagai Pengeluar Pengawal Motor Segerak Magnet Kekal Tersuai dan Pembekal Pengawal Motor Magnet Kekal di China, Memfokuskan pada kawalan pemacu magnet kekal motor segerak, kami menyediakan yang selamat dan mencukupi sumber kuasa untuk elektrifikasi kenderaan perjalanan.
- [email protected]
- +86-170 9191 9800
- Bilik 123A, No. 1000 Ziyue Road, Daerah Minhang, Shanghai, China
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved