Motor Tanpa Berus dengan Penderia Dewan: Apa Fungsinya dan Bila Anda Memerlukannya untuk Projek Anda
Apabila lembaran data motor DC tanpa berus menyenaraikan "dengan penderia dewan", garis itu berubah lebih daripada harga. Ia mengubah cara motor bermula dari pegun, cara ia memberikan tork berkelajuan rendah, dan pengawal mana yang boleh memacunya. Bagi sesiapa yang memilih motor untuk skuter elektrik, platform robot, ATV atau pemacu marin, keputusan penderia dewan ialah salah satu panggilan peringkat sistem yang pertama dibuat.
Jawapan ringkas: motor tanpa berus dengan sensor dewan memberikan pengawal kedudukan rotor tepat dari kelajuan sifar, jadi motor bermula dengan tork penuh ke arah yang betul dan berjalan lancar pada kelajuan rendah. Pertukaran adalah pendawaian tambahan dan pengawal yang direka untuk membaca isyarat Hall. Apabila motor dan pengawal ditakrifkan bersama, perdagangan itu biasanya memihak kepada operasi penderia.
Fungsi Penderia Dewan dalam Motor Tanpa Berus
Di dalam motor DC tanpa berus, tiada komutator untuk menukar belitan. Pengawal perlu memberi tenaga kepada tiga fasa dalam urutan yang mengikuti pemutar, dan pemasaan bergantung pada mengetahui kedudukan pemutar pada setiap saat. Penderia kesan dewan membekalkan maklumat tersebut.
Motor penderia biasa mengandungi tiga IC Dewan yang dipasang pada jarak 120 darjah elektrik. Apabila magnet rotor berlalu, setiap sensor mengesan perubahan antara kutub utara dan selatan dan menukar outputnya. Tiga output membentuk corak 3-bit dengan enam keadaan sah, setiap satu sepadan dengan satu langkah pertukaran 60 darjah. Jika pengawal pernah membaca keadaan 000 atau 111 semasa putaran, itu biasanya kesalahan pendawaian, kerana keadaan tersebut tidak sepatutnya muncul dengan corak Hall yang betul.
Sensor Hall ialah peranti isyarat, bukan peranti kuasa. Ia tidak membawa arus fasa; ia hanya melaporkan kedudukan rotor kepada pengawal. Itulah sebabnya pengawal motor adalah tempat membuat keputusan sebenar berlaku. Motor yang sama boleh dimulakan dengan perlahan atau mendadak, cekap atau membazir, bergantung pada cara pengawal memproses corak Hall.
Mengapa Penderia Dewan Penting pada Keadaan Terhenti dan Kelajuan Rendah
Pengawal tanpa berus tanpa sensor membaca kedudukan rotor daripada daya gerak elektrik belakang (BEMF). BEMF meningkat dengan kelajuan motor; pada keadaan terhenti ia adalah sifar, dan di bawah kira-kira lima hingga sepuluh peratus kelajuan terkadar ia adalah terlalu kecil untuk diukur dengan pasti. Jadi permulaan tanpa penderia menggunakan jujukan gelung terbuka: selaraskan pemutar, kemudian naikkannya sehingga BEMF boleh dibaca.
Urutan itu adalah pautan yang lemah. Di bawah beban, permulaan jajaran dan tanjakan boleh menghasilkan lonjakan arus, sentakan ke belakang singkat atau gerai. Gejala biasa ialah motor yang mengklik atau teragak-agak sebelum bergerak. Untuk e-basikal yang bermula di cerun, robot yang mengangkat muatan, atau ATV elektrik menarik diri di atas tanah yang longgar, teragak-agak itu tidak menyenangkan dan keras pada pemanduan.
Motor penderia dewan menghilangkan fasa buta. Pengawal mengetahui kedudukan rotor dalam keadaan terhenti dan menggunakan tork ke arah yang betul serta-merta. Aplikasi yang bermula dan berhenti dengan kerap, seperti robot penghantaran, basikal bantuan pedal, skuter mobiliti dan motosikal elektrik, paling banyak memberi manfaat. Pengawal juga boleh memastikan permulaan itu senyap; strategi PWM yang sangat senyap menyekat bunyi pensuisan yang sering mengiringi operasi berkelajuan rendah, jadi permulaan sensori terasa lancar dan senyap dalam produk premium.
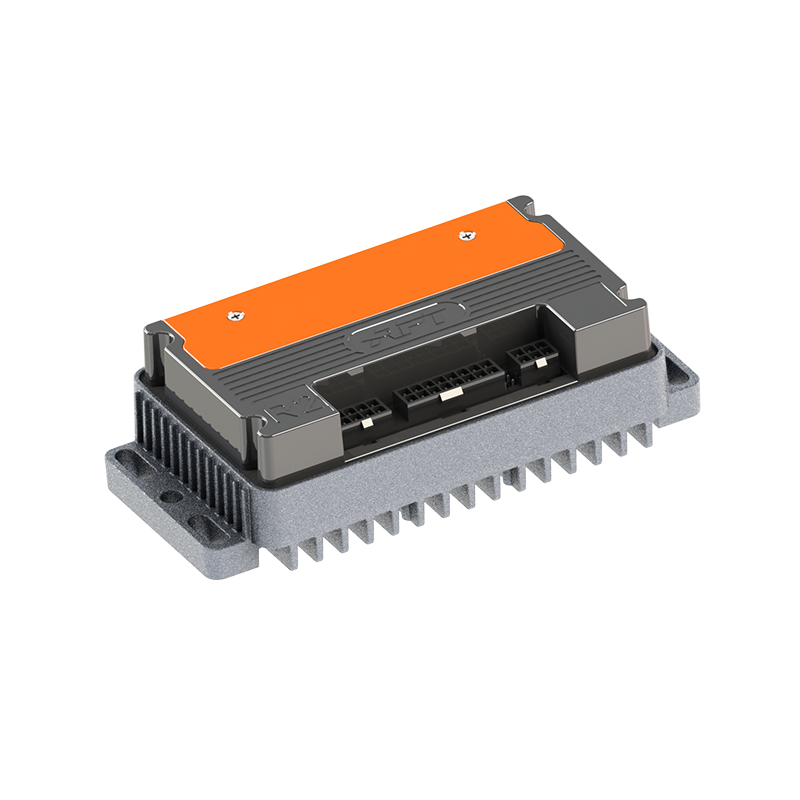
 Pengawal Motor DC Tanpa Berus A6 Ultra-senyap untuk Penggunaan Berhenti-dan-Pergi Kerap Pengawal penderia ini membolehkan permulaan yang lancar dan senyap dalam keadaan terhenti, menjadikannya sangat sesuai untuk perjalanan di bandar, tugas kargo dan manuver berkelajuan rendah di mana maklum balas kedudukan rotor adalah penting. Lihat Produk →
| Aspek operasi | Sensored (Dewan) | Tanpa Sensor (BEMF) |
|---|---|---|
| Kedudukan pemutar terhenti | Dikenali daripada corak Hall | Tidak boleh diukur |
| Permulaan di bawah beban | Tork terus ke arah yang betul | Jujukan jajar dan tanjakan; risiko gerai |
| Tork berkelajuan rendah | Stabil dan boleh berulang | Terhad di bawah kira-kira 5-10% kelajuan dinilai |
| Pendawaian | Tiga fasa petunjuk ditambah lima Dewan petunjuk | Tiga fasa petunjuk sahaja |
| Kos dan kerumitan | Penderia tambahan, pin penyambung, tarik naik | Tiada perkakasan motor tambahan |
| Aplikasi biasa | E-mobiliti, robotik, pemacu undur | Kipas, pam, gelendong berkelajuan tinggi |
Inilah sebabnya mengapa versi penderia adalah perkara biasa dalam pemacu motor hab untuk kenderaan bandar; hentian, permulaan yang dimuatkan, dan manuver berkelajuan rendah adalah betul-betul keadaan di mana BEMF gagal. Data prestasi motor hab daripada keadaan tunggangan dunia sebenar mengikut corak yang sama, daripada berulang-alik berhenti-dan-pergi kepada syif kargo yang panjang.
Panduan prestasi motor hab secara konsisten menunjukkan bahawa versi penderia mengendalikan tugas bandar dengan lebih mudah dijangka daripada versi tanpa penderia.
Jenis Output Dewan, Tahap Voltan dan Corak Pertukaran
Penderia dewan datang dalam dua format output. Output pengumpul terbuka menarik isyarat rendah dan memerlukan perintang tarik naik pada bahagian pengawal untuk kembali tinggi. Output tolak-tarik memacu garisan tinggi dan rendah secara langsung. Jika papan pengawal tidak mempunyai penarik, motor pengumpul terbuka tidak menghasilkan paras tinggi yang sah dan pengawal tidak pernah melengkapkan jadual pertukarannya.
Keserasian voltan juga penting. Motor lama sering menggunakan IC Dewan 5V, manakala banyak input pengawal semasa dijalankan pada logik 3.3V. Memasukkan isyarat 5V ke dalam pin 3.3V sahaja boleh merosakkan input atau menyebabkan kerosakan sporadis. Spesifikasi motor hendaklah menyatakan voltan bekalan Hall dan paras keluaran; jika tidak, tanya sebelum memesan.
Jarak antara penderia Hall mengikut salah satu daripada dua piawai: 60 darjah elektrik atau 120 darjah elektrik. Jadual pertukaran pengawal mesti sepadan dengan jarak ini. Motor yang dibina untuk 60° menghasilkan corak Hall yang berbeza daripada motor 120°, dan penggunaan jadual yang salah menyebabkan larian kasar, kehilangan tork atau kehilangan penyegerakan.
Ingat juga bahawa darjah elektrik bukan darjah mekanikal. Motor dengan empat pasang kutub mengulangi corak Hallnya empat kali setiap revolusi mekanikal. Kiraan pasangan tiang menukar frekuensi elektrik yang mesti dikendalikan oleh pengawal, jadi ia perlu dikonfigurasikan dengan betul bersama sudut pertukaran.
Memadankan Motor Penderia Dewan dengan Pengawal
Motor penderia hanya memberikan kelebihannya apabila pengawal dibina untuk membaca isyarat Hall. Tiga semakan meliputi kebanyakan permukaan keserasian. Mula-mula, sahkan tahap voltan dan logik bekalan Hall terhadap penilaian input pengawal. Kedua, sahkan pengawal menyokong sudut komutasi motor, 60° atau 120°. Ketiga, tentukan apa yang berlaku pada kelajuan yang lebih tinggi; banyak pengawal menggunakan isyarat Hall pada kelajuan rendah dan menggabungkan ke dalam mod BEMF di atas ambang, dan peralihan itu sepatutnya cukup lancar untuk mengelakkan penurunan tork.
Untuk rangkaian kuasa e-mobiliti, kecekapan dalam julat pengendalian berkelajuan rendah selalunya merupakan penyumbang terbesar kepada julat dunia sebenar. Pertukaran penderia memastikan arus pemegun sejajar dengan pemutar, mengurangkan kehilangan kuprum dan pemanasan. Pengawal yang membaca input Hall dengan betul, seperti pengawal motor DC tanpa berus berkecekapan tinggi A4-2313, membolehkan motor yang sama ditala untuk ulang-alik bandar, tugas kargo atau tork luar jalan kerana lengkungan ulang-alik hidup dalam perisian.
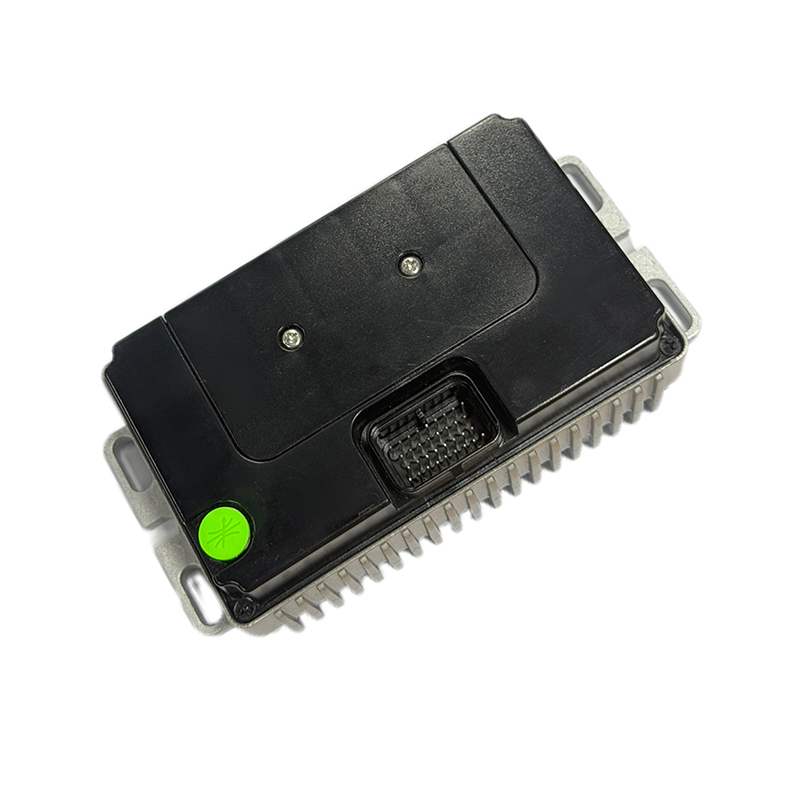
A4 Pengawal Motor DC Tanpa Brushless Berkecekapan Tinggi dengan Input Dewan Direka bentuk untuk memastikan arus stator sejajar dengan pemutar pada kelajuan rendah, pengawal ini menambah baik julat dunia sebenar dan boleh ditala untuk kitaran tugas yang berbeza daripada menunggang bandar ke kargo atau luar jalan. Lihat Produk → Apabila motor dan pengawal datang daripada pembekal yang berbeza, parameter Hall adalah punca pertama ketidakpadanan. Motor 60° yang disambungkan kepada pengawal yang dikonfigurasikan untuk 120° akan berjalan secara kasar atau tidak sama sekali. Skim gandingan berstruktur menyelesaikan perkara ini sebelum perkakasan tiba: kelas voltan, penilaian semasa, format keluaran Dewan, voltan bekalan, sudut pertukaran dan kiraan pasangan kutub semuanya didokumenkan pada satu halaman.
 Skim Gandingan Pengawal dan Motor dengan Enam Parameter Utama Halaman gandingan berstruktur mendokumenkan kelas voltan, penilaian semasa, format keluaran Dewan, voltan bekalan, sudut pertukaran dan kiraan pasangan kutub untuk mengelakkan ketidakpadanan sebelum perkakasan tiba. Lihat Produk →
Perkara yang Perlu Diperiksa Sebelum Anda Tentukan Motor Sensor
Letakkan enam item ini pada satu halaman sebelum anda memesan:
- Voltan bekalan dewan dan tahap logik: padankan IC Dewan motor dengan penilaian input pengawal.
- Format output: pengumpul terbuka memerlukan tarik-up pada bahagian pengawal; tolak-tarik tidak.
- Jarak pertukaran: 60° atau 120°, dan pastikan konfigurasi pengawal sepadan.
- Kiraan pasangan tiang: sahkan dan masukkannya dengan betul, kerana ia menetapkan frekuensi elektrik.
- Pinout penyambung: pendawaian penderia standard ialah tiga petunjuk fasa ditambah lima petunjuk Dewan (5V, GND, A, B, C). Satu pin yang ditukar ialah kegagalan ujian bangku yang paling biasa.
- Strategi kerosakan dewan: semak sama ada pengawal boleh mengesan isyarat Hall tersekat atau hilang dan kembali ke mod tanpa sensor.
Motor tanpa berus dengan penderia dewan adalah cara yang terbukti untuk menjadikan tork berkelajuan rendah deterministik. Kosnya ialah wayar tambahan dan pengawal dengan sokongan input Hall. Untuk kenderaan dan mesin yang bermula di bawah beban, berjalan pada kelajuan rendah, atau kerap berbalik, kos itu membeli tingkah laku yang lebih lancar dan kitaran pembangunan yang lebih pendek. Apabila parameter Hall ditulis dan dipadankan dengan pengawal, motor penderia hanya berkelakuan seperti yang dijanjikan oleh lembaran data.
SETERUSNYA:Faedah Motor Tanpa Berus: Kecekapan, Umur Panjang dan Kawalan Kelajuan Tepat
Berminat untuk kerjasama atau ada soalan?
Sebagai Pengeluar Pengawal Motor Segerak Magnet Kekal Tersuai dan Pembekal Pengawal Motor Magnet Kekal di China, Memfokuskan pada kawalan pemacu magnet kekal motor segerak, kami menyediakan yang selamat dan mencukupi sumber kuasa untuk elektrifikasi kenderaan perjalanan.
- [email protected]
- +86-170 9191 9800
- Bilik 123A, No. 1000 Ziyue Road, Daerah Minhang, Shanghai, China
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved