Algoritma Kawalan Motor: Kaedah Enam Langkah, FOC dan Tanpa Sensor Diterangkan
Helaian spesifikasi boleh memberitahu anda bahawa pengawal motor mengendalikan 48 V dan 60 A, tetapi ia tidak akan memberitahu anda bagaimana bunyi motor pada kelajuan berjalan, berapa banyak tork riak casis robot anda akan rasa, atau sama ada motor masih boleh menarik diri di atas bukit yang curam. Tingkah laku tersebut ditentukan oleh algoritma kawalan motor yang tertanam dalam perisian tegar. Tiga keluarga menguasai kawalan DC tanpa berus (BLDC) dan motor segerak magnet kekal (PMSM): penukaran enam langkah, kawalan berorientasikan medan (FOC) dan kaedah pemerhati tanpa sensor. Bagi kebanyakan program kenderaan dan automasi baharu, FOC dengan pemerhati tanpa sensor adalah lalai praktikal, manakala enam langkah kekal sebagai pilihan kos rendah untuk muatan mudah. Bahagian di bawah menerangkan cara algoritma ini berbeza dan maksud perbezaan itu apabila anda memilih pengawal.
Apa Sebenarnya Algoritma Kawalan Motor
Setiap algoritma kawalan motor menjalankan gelung asas yang sama. Ia membaca atau menganggar kedudukan pemutar, membandingkan arus fasa yang diukur dengan tork atau kelajuan yang diperintahkan, mengira vektor voltan yang menutup ralat itu, dan menggunakannya pada penyongsang sambil melindungi peringkat kuasa. Algoritma ini juga menguruskan kadar tanjakan, had semasa, brek regeneratif dan pengesanan kerosakan.
Pilihan algoritma menetapkan siling untuk kelancaran tork, bunyi akustik, kecekapan dan tindak balas dinamik. Pengawal mikro yang berkuasa tidak dapat membetulkan gelung kawalan yang tidak tersusun dengan baik, dan algoritma mudah boleh membuatkan pengawal yang baik berasa kasar dalam aplikasi kenderaan yang menuntut.
Keluarga Algoritma Utama yang Digunakan Hari Ini
Pertukaran Enam Langkah (Trapezoid).
Pertukaran enam langkah memberi tenaga kepada dua daripada tiga fasa motor pada satu masa dan melangkah melalui enam keadaan pensuisan. Ia mudah untuk dilaksanakan, menggunakan sedikit masa pemproses dan berfungsi secara semula jadi dengan penderia Hall. Kelemahannya ialah riak tork pada setiap titik pertukaran dan bunyi yang boleh didengar pada kelajuan rendah. Enam langkah masih merupakan pilihan yang munasabah untuk pam, kipas dan pemacu cengkaman kos rendah di mana kelancaran tidak penting daripada harga.
Kawalan Berorientasikan Medan
Kawalan berorientasikan medan menganggap arus stator sebagai dua komponen bebas: satu yang menghasilkan tork dan satu yang mengawal medan magnet. Selepas transformasi Clarke dan Park, dua pengawal PI mengawal komponen ini, dan modulasi vektor ruang menukarkan hasilnya kembali kepada voltan tiga fasa. FOC memberikan tork hampir malar, hingar rendah dan kecekapan tinggi merentasi julat kelajuan, termasuk dalam keadaan terhenti.
FOC memerlukan lebih banyak pengiraan daripada enam langkah, tetapi itu bukan lagi kekangan dengan mikropengawal moden. Ia adalah lalai untuk motosikal elektrik, pemacu robot, papan sangkut marin, dan kebanyakan aplikasi yang memerlukan tork yang boleh diramal.
Pemerhati Tanpa Sensor
Algoritma tanpa sensor menganggarkan kedudukan pemutar daripada voltan dan arus yang diukur dan bukannya daripada penderia kedudukan yang berasingan. Penderiaan Back-EMF ialah pendekatan paling mudah dan berfungsi dengan baik melebihi beberapa ratus rpm. Pemerhati mod gelongsor menambah keteguhan terhadap ralat parameter dan hingar pengukuran. Penapis Kalman yang dilanjutkan memberikan anggaran yang tepat di bawah gangguan tetapi memerlukan penalaan yang teliti. Suntikan berfrekuensi tinggi merangsang daya tarikan magnet motor dan memberikan maklumat kedudukan pada kelajuan sifar dan sangat rendah.
Pertukaran praktikal adalah antara kos, keupayaan kelajuan rendah, dan penolakan gangguan. Mengalih keluar penderia Hall dan pendawaian pengekod mengurangkan kos dan meningkatkan kebolehpercayaan, tetapi hanya jika kitaran tugas membenarkan penganggar melakukan tugasnya.
Kawalan V/Hz Skalar
Kawalan skalar memegang nisbah tetap antara voltan dan frekuensi dan kebanyakannya digunakan dengan motor aruhan AC. Ia mudah dan tidak memerlukan maklum balas kedudukan, tetapi tindak balas torknya lemah. Ia kelihatan kurang kerap dalam pacuan kenderaan kompak kerana sistem tersebut menggunakan motor BLDC atau PMSM, di mana FOC atau enam langkah menghasilkan hasil yang lebih baik.
Membandingkan Algoritma mengikut Aplikasi
Kitaran tugas yang berbeza memihak kepada algoritma yang berbeza. Motosikal elektrik menghabiskan sebahagian besar masanya melebihi beberapa ratus rpm, jadi FOC tanpa sensor dengan anggaran EMF belakang mengurangkan kos tanpa menjejaskan prestasi pelayaran; permulaan bukit dan gerakan rendah bergerak menolak pereka ke belakang ke arah penderia Hall. Casis robot mesti merayap ke hadapan dan berundur dengan ketepatan, yang memerlukan sensor kedudukan atau suntikan frekuensi tinggi. Apabila platform adalah robot penghantaran atau pangkalan manipulasi mudah alih, a pengawal motor DC tanpa berus tindak balas pantas boleh menjadi perbezaan antara pemacu yang terasa lambat dan yang menjejaki arahan dengan segera.
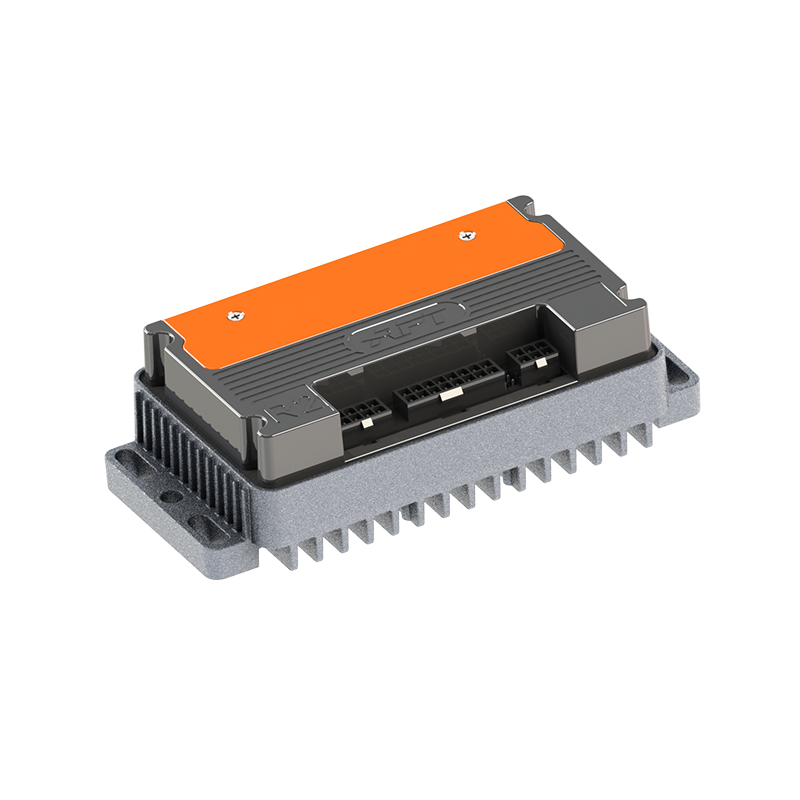
 R5 Respons pantas Pembekal Pengawal Motor DC Tanpa Brushless, Kilang - Shanghai APT APT ialah R5 Tindak balas pantas Pembekal Pengawal Motor DC Tanpa Brush dan Borong R5 Tindak balas pantas Kilang Pengawal Motor DC Tanpa Brush di C... Lihat Produk →
Kapal sangkut marin berjalan pada kelajuan tetap selama berjam-jam, jadi kecekapan dan kestabilan terma lebih penting daripada tindak balas sementara. ATV atau UTV melihat perubahan muatan secara tiba-tiba pada rupa bumi yang kasar, yang mengutamakan pemerhati yang teguh dan ruang kepala arus yang luas. Jadual di bawah meringkaskan pertukaran biasa.
| Algoritma | Maklum Balas Kedudukan | Riak Tork | Tingkah Laju Rendah | Aplikasi Paling Sesuai |
|---|---|---|---|---|
| Ulang-alik enam langkah | Penderia dewan | Sederhana | Boleh diterima dengan sensor | Pam, kipas, daya tarikan kos rendah |
| FOC dengan penderia | Dewan atau pengekod | Sangat rendah | Cemerlang | Motosikal elektrik, robot, marin |
| FOC tanpa sensor (back-EMF) | Voltan dan arus | rendah | Lemah di bawah kelajuan minimum | E-basikal, pemanduan berkelajuan tinggi |
| FOC tanpa sensor (SMO/EKF) | Voltan dan arus | rendah | Baik, tetapi boleh merdu | ATV, UTV, pemacu industri |
| Suntikan frekuensi tinggi | Sambutan semasa | rendah | Cemerlang at standstill | Robot, tugas seperti servo |
| Skalar V/Hz | tiada | tinggi | Tidak sesuai | Motor aruhan AC |
Anggap jadual sebagai titik permulaan, bukan keputusan. Pengawal yang direka dengan baik boleh mengecilkan banyak jurang ini kerana gelung semasa dan pemerhatinya ditala bersama. Itulah sebabnya pengalaman vendor pengawal dengan kitaran tugas kenderaan sebenar sama pentingnya dengan nama algoritma pada lembaran data.
Bagaimana Pilihan Algoritma Mempengaruhi Pemilihan Pengawal
Oleh kerana algoritma hidup dalam perisian terbenam, perkakasan dan perisian tegar mesti direka bentuk bersama. Kesejajaran MOSFET menentukan bagaimana arus sekata membahagi antara fasa. Ketepatan penderiaan semasa menetapkan lantai untuk gelung semasa FOC. Kekuatan pacuan pintu mempengaruhi kehilangan pensuisan dan gangguan elektromagnet. Reka bentuk terma menentukan berapa lama pengawal boleh menahan tork puncak. Pengawal dengan silikon yang baik tetapi perisian tegar yang kurang ditala akan menunjukkan riak dan bunyi tork; pengawal dengan perisian tegar yang sangat baik tetapi penderiaan arus yang lemah akan tersandung atau berkurangan. Inilah sebabnya mengapa begitu banyak perhatian kejuruteraan kini diberikan peranan perisian dalam kawalan motor moden .
Logik yang sama berlaku untuk motor itu sendiri. Rintangan pemegun, kearuhan fasa, dan pemalar EMF belakang menentukan perkara yang boleh dan tidak boleh dilakukan oleh pengawal. Pengawal yang diberi nilai 60 A tidak akan menjadikan motor yang tidak dipadankan berjalan dengan cekap, dan penalaan FOC yang agresif boleh memanaskan motor dengan jisim haba yang rendah. Meminta gandingan pengawal motor yang disahkan adalah sebahagian daripada proses pembelian, bukan difikirkan semula.
Dari segi perkakasan, bahagian Pengawal motor berprestasi tinggi siri-T pasangkan perisian tegar FOC voltan lebar dengan peringkat kuasa yang dimaksudkan untuk e-motosikal, e-ATV dan e-board sangkut. Mereka adalah contoh reka bentuk di mana algoritma kawalan dan penyongsang dibangunkan di rumah yang sama, jadi perisian tegar mengetahui had perkakasan.
 Pembekal Pengawal Motor Berprestasi Tinggi Siri T, Kilang APT - T300 T400 T500 T720 T1000 T1400 T1800 Kilang Pengawal Motor Segerak Magnet Kekal, Motor Berprestasi Tinggi Siri T... Lihat Produk →
Kriteria Penilaian Praktikal untuk Pengawal Motor
Apabila anda membandingkan pengawal, lihat di belakang nombor semasa puncak. Titik berikut memisahkan pengawal yang berfungsi di atas kertas daripada yang berfungsi di jalan raya.
- Sahkan algoritma yang benar-benar dijalankan oleh perisian tegar. Sesetengah pengawal kos rendah mengiklankan FOC tetapi beralih kepada enam langkah pada kelajuan tinggi untuk menyembunyikan had pengiraan.
- Semak sama ada pelaksanaan FOC adalah tanpa sensor, berasaskan Dewan atau boleh tukar. Sensorless mengurangkan pendawaian tetapi mungkin bergelut pada kelajuan yang sangat rendah tanpa suntikan frekuensi tinggi.
- Tanya bagaimana gelung semasa ditala. Motor dengan kearuhan fasa yang berbeza memerlukan keuntungan yang berbeza, dan penalaan automatik menjimatkan jam semasa dibawa naik.
- Semak tingkah laku beban lampau, termasuk pengehadan semasa, pengurangan haba dan pemulihan kerosakan. Butiran ini menentukan sama ada kenderaan itu berhenti dengan selamat atau terkandas penunggang.
- Pertimbangkan bunyi akustik. Jika produk itu adalah motosikal elektrik atau robot penghantaran yang beroperasi berhampiran orang ramai, bunyi bising adalah titik jualan. The pengawal motor DC tanpa berus ultra senyap
 A6 Pembekal Pengawal Motor DC Tanpa Brushless Ultra-tenang, Kilang - Shanghai APT P APT ialah Pembekal Pengawal Motor DC Tanpa Brushless A6 Ultra-tenang dan Kilang Pengawal Motor DC Tanpa Brushless A6 Borong di China... Lihat Produk → ialah contoh praktikal reka bentuk berorientasikan sinusoidal yang memastikan bunyi komutasi rendah.
Algoritma kawalan motor tidak boleh dipilih daripada gambar rajah blok sahaja. Tetapkan kitaran tugas, julat kelajuan, belanjawan hingar dan keperluan kelajuan rendah kenderaan anda dahulu, kemudian bandingkan pengawal dengan sasaran tersebut. Enam langkah adalah memadai untuk kipas, FOC ialah titik permulaan yang tepat untuk kebanyakan aplikasi daya tarikan, dan pemerhati tanpa sensor ialah alat penjimatan kos apabila julat kelajuan membenarkan. Pengawal terbaik ialah pengawal algoritma, peringkat kuasa dan sokongan aplikasinya sepadan dengan profil pengendalian sebenar produk anda.
SETERUSNYA:Kawalan Tork Dijelaskan: Panduan Praktikal untuk Pemilihan Pengawal Motor BLDC
Berminat untuk kerjasama atau ada soalan?
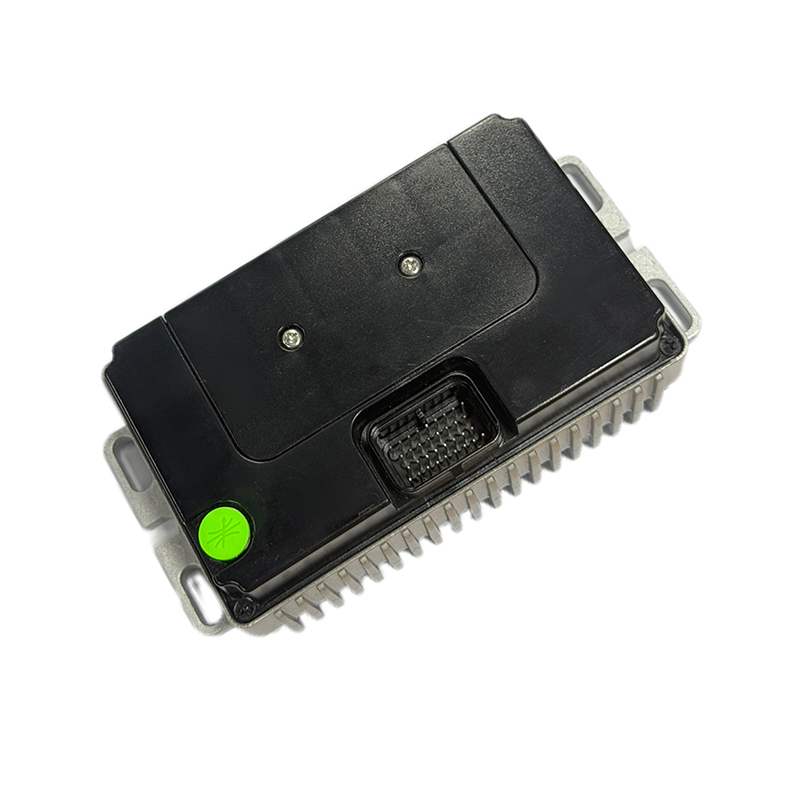
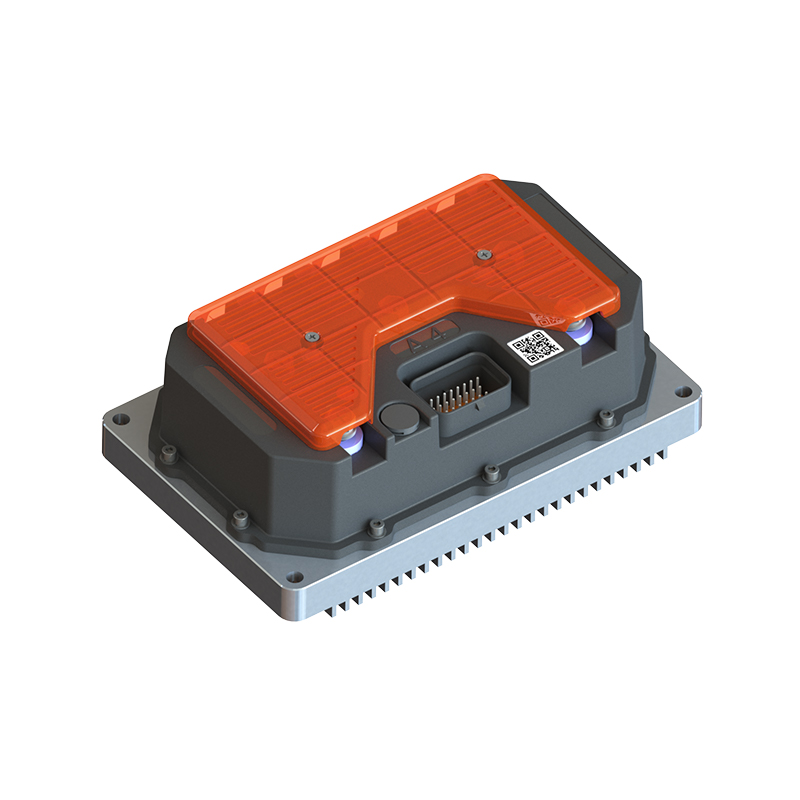
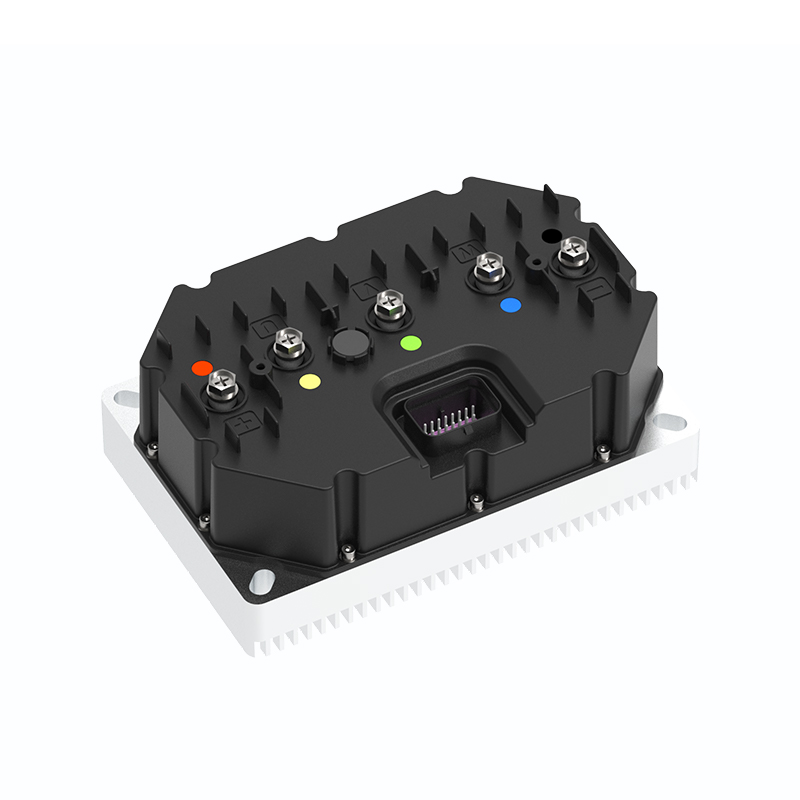
Sebagai Pengeluar Pengawal Motor Segerak Magnet Kekal Tersuai dan Pembekal Pengawal Motor Magnet Kekal di China, Memfokuskan pada kawalan pemacu magnet kekal motor segerak, kami menyediakan yang selamat dan mencukupi sumber kuasa untuk elektrifikasi kenderaan perjalanan.
- [email protected]
- +86-170 9191 9800
- Bilik 123A, No. 1000 Ziyue Road, Daerah Minhang, Shanghai, China
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved