Kawalan Tork Dijelaskan: Panduan Praktikal untuk Pemilihan Pengawal Motor BLDC
Bayangkan sebuah motosikal elektrik memegang kedudukan di atas tanjakan yang curam sambil membawa penumpang. Pengawal kelajuan memegang kelajuan sasaran yang rendah, namun pendikit pendikit kecil boleh menukar pelancaran terkawal menjadi jerk yang ganas. Sekarang bayangkan robot penghantaran melintasi pintu yang sedikit terlalu sempit. Jika pengawal terus menolak pada arus penuh, kotak gear menyerap hentaman. Kedua-dua situasi diselesaikan dengan kawalan tork, mod pengendalian yang mengawal daya putaran yang dihasilkan oleh motor dan bukannya kelajuan atau kedudukannya.
Artikel ini ditulis untuk jurutera dan pasukan projek OEM yang menilai pengawal motor tanpa berus untuk motosikal elektrik, casis robot, ATV elektrik, UTV dan motor sangkut. Kami akan menerangkan maksud kawalan tork dalam pemacu BLDC atau PMSM, cara pengawal mencapainya, dan spesifikasi yang menentukan sama ada tork terasa licin dan responsif dalam operasi dunia sebenar.
Apa Maksud Kawalan Tork Sebenarnya
Kawalan tork mengawal arus yang dihantar ke motor supaya tork aci mengikut arahan yang diberikan oleh penunggang, pemandu atau pengawal gerakan. Ia tidak memegang kelajuan sasaran. Ia tidak memegang kedudukan rotor. Motor hanya menghasilkan apa sahaja kelajuan yang terhasil daripada tork yang dikenakan dan beban yang dipasang pada aci.
Perbandingan mudah membantu. Apabila anda menolak kereta tangan, lengan anda dikenakan daya, dan kereta itu bergerak pada apa jua kelajuan yang dihasilkan oleh daya itu terhadap rintangan bergolek dan cerun. Lengan anda sedang melakukan kawalan tork. Jika anda mengunci kelajuan troli sebaliknya, itu akan menjadi kawalan kelajuan.
| Mod kawalan | Pembolehubah terkawal | Sumber arahan biasa | Kes penggunaan utama |
|---|---|---|---|
| Kawalan kelajuan | RPM motor | Pendikit, potensiometer, BOLEH setpoint | Operasi pelayaran, penghantar, kipas, pam |
| Kawalan kedudukan | Sudut pemutar | Maklum balas pengekod, denyutan langkah atau arah | Stereng, injap, sendi robot |
| Kawalan tork | Arus motor, dan oleh itu tork | Input analog, perintah tork CAN, pedal | Daya tarikan, ketegangan, gerakan terhad daya |
Kawalan tork juga merupakan fungsi perlindungan. Pengawal yang diprogramkan untuk menghantar tidak lebih daripada 15 Nm tidak akan mengeluarkan 20 Nm, walaupun pemandu menuntutnya. Gelinciran roda pada batu kelikir yang longgar, penggerak tersekat, atau galas yang dirampas sebahagiannya tidak lagi diterjemahkan terus ke dalam tegasan garis pemacu. Inilah sebabnya mengapa pengehadan tork sering digunakan sebagai fungsi keselamatan dalam sistem gerakan.
Cara Pengawal Tanpa Berus Menyampaikan Tork Terkawal
Dalam motor DC tanpa berus atau motor segerak magnet kekal, tork adalah berkadar dengan arus angker dalam paksi kuadratur. Oleh itu, kawalan tork adalah kawalan semasa. Pengawal yang direka dengan baik mengukur arus fasa, membandingkan komponen penghasil tork dengan arahan tork, dan melaraskan corak pensuisan penyongsang untuk mengurangkan ralat. Gelung arus dalam ini adalah tempat kawalan tork sebenarnya.
Kawalan Berorientasikan Medan dan Gelung Semasa
Kawalan berorientasikan medan, yang biasa dipanggil FOC, mengubah arus tiga fasa yang diukur kepada dua komponen dalam rangka rujukan berputar: komponen pengmagnetan pada paksi-d dan komponen penghasil tork pada paksi-q. Pengawal mengarahkan arus paksi-q untuk memadankan tork yang diminta dan memastikan arus paksi-d menghampiri sifar untuk PMSM pelekap permukaan. Lebar jalur gelung semasa ini menentukan seberapa cepat pembetulan tork berlaku. Gelung yang dikemas kini pada 10 hingga 20 kHz bertindak balas terhadap perubahan beban dalam beberapa milisaat, iaitu perbezaan antara rangkak yang stabil dan gerakan gagap pada kelajuan rendah. FOC adalah sebab utama teknologi motor segerak magnet kekal terus bertambah baik untuk aplikasi daya tarikan: perkakasan yang sama memberikan tork yang lebih lancar, kecekapan yang lebih tinggi, dan brek regeneratif melalui perubahan perisian sahaja.
Maklum Balas Sensor dan Operasi Tanpa Sensor
Kualiti kawalan tork banyak bergantung pada maklum balas kedudukan rotor. Penderia dewan memberikan resolusi 60 darjah yang kasar, yang cukup untuk pertukaran trapezoid tetapi bukan untuk tork licin pada kelajuan rendah. Pengekod dan penyelesai menyediakan sudut pemutar berterusan, membolehkan FOC memegang tork yang tepat walaupun hampir terhenti. Algoritma tanpa sensor menganggarkan kedudukan rotor dari belakang-EMF, yang menghilangkan kos sensor tetapi tidak dapat mengekalkan tork penuh pada kelajuan sifar apabila tiada EMF belakang wujud. Banyak pemacu pengeluaran menggunakan strategi hibrid: permulaan berasaskan sensor dan berjalan tanpa sensor melebihi beberapa ratus RPM.
Penderiaan semasa fasa adalah sama penting. Perintang shunt sisi rendah adalah murah tetapi sensitif bunyi; penderia fasa bersepadu lebih mahal dan memberikan ukuran yang lebih bersih pada arus rendah. Kekerapan pensampelan dan penapisan isyarat semasa menetapkan riak tork praktikal yang dilihat pada aci, jadi angka tork dalam lembaran data hendaklah dibaca bersama-sama dengan seni bina penderiaan yang digunakan dalam pengawal.
Mengapa Kawalan Tork Penting dalam Aplikasi Sebenar
Kawalan tork mengubah tingkah laku yang boleh diukur dalam setiap kategori aplikasi utama dalam mobiliti elektrik dan robotik.
- Motosikal elektrik. Pelancaran terkawal di cerun, pencegahan gelinciran roda pada asfalt basah dan brek regeneratif yang menggunakan tork negatif dalam tanjakan lancar. Tanpa had tork, motor boleh terlibat dengan kuat apabila penunggang memulas pendikit.
- Casis robot. Pengehadan tork melindungi gear dan motor semasa perlanggaran. Apabila robot mudah alih autonomi memandu ke dalam halangan yang tidak dijangka, pengawal menutup arus dan bukannya menyalurkan kuasa penuh ke dalam pemanduan.
- ATV dan UTV elektrik. Merangkak berkelajuan rendah di kawasan yang tidak rata memerlukan output tork rendah yang tepat. Sistem terkawal kelajuan cenderung melonjak apabila roda hilang dan mendapat cengkaman semula.
- Motor sangkut elektrik. Tujahan berterusan terhadap arus dan angin memerlukan pengawal bertindak balas terhadap perubahan beban lebih cepat daripada gelung kelajuan.
The penyesuaian pelbagai senario produk pemacu motor mencerminkan dengan tepat permintaan ini: satu platform pengawal mesti mengendalikan pelbagai arahan tork, daripada roda robot kecil kepada garisan pemacu ATV yang besar.
Spesifikasi Utama Yang Menentukan Kualiti Tork
Apabila mendapatkan pengawal untuk aplikasi sensitif tork, penarafan arus berterusan dan arus puncak hanyalah titik permulaan. Spesifikasi berikut mempunyai pengaruh luar biasa pada tingkah laku tork.
- Kadar kemas kini gelung semasa. Kadar kemas kini yang lebih tinggi, biasanya 10 hingga 20 kHz, memendekkan kelewatan antara perubahan arahan tork dan perubahan tork sebenar pada aci.
- Kekerapan PWM. Kekerapan pensuisan yang lebih tinggi mengurangkan riak semasa dan bunyi yang boleh didengar tetapi meningkatkan kehilangan pensuisan. Pengawal yang bertujuan untuk operasi senyap memilih frekuensi yang mengimbangi kedua-duanya.
- Resolusi penderiaan semasa dan hingar. Langkah arus terkecil yang boleh diukur menetapkan langkah tork terkecil. Litar penderiaan yang bising menghasilkan perbualan tork pada beban rendah.
- Riak tork. Riak tork rendah memastikan putaran lancar pada kelajuan rendah, yang penting untuk sambungan robot dan kipas.
- Keupayaan beban berlebihan. Puncak tork sementara untuk permulaan bukit dan pengendalian halangan biasanya melebihi penarafan berterusan. Semak keluk beban lampau berbanding kitaran tugas sebenar.
- Tingkah laku terma. Tork mampan ditetapkan oleh reka bentuk terma pengawal. Pengawal yang pendikit lebih awal akan mengurangkan daya kilas yang tersedia secara senyap semasa operasi lanjutan.
Kualiti komponen penting melebihi angka. Pemacu terkawal tork menukar fasa arus ratusan kali sesaat, dan sebarang rintangan terputus-putus dalam penyambung atau sambungan pateri muncul sebagai hingar pengukuran semasa yang menjadi perbualan tork. Inilah sebabnya mengapa kualiti bahan perkakasan adalah spesifikasi kejuruteraan yang sah, bukan sahaja tuntutan pemasaran.
Ia juga bernilai mengesahkan angka riak tork lembaran data dengan motor sebenar semasa ujian prototaip. Pengilang mengukur riak tork di bawah keadaan terkawal yang mungkin tidak sepadan dengan bingkai pengeluaran, kearuhan belitan tertentu atau frekuensi PWM yang dirancang untuk digunakan oleh projek. Ujian bangku pendek yang mencatatkan tork pada beberapa titik kelajuan akan mendedahkan kebanyakan isu yang kemudiannya menjadi aduan lapangan.
Memadankan Pengawal dengan Motor dan Kitaran Tugas
Prestasi kawalan tork ialah sifat sistem, bukan sifat pengawal secara berasingan. Gelung semasa ditala kepada kearuhan dan rintangan belitan motor. Sambungkan pengawal yang sama kepada motor dengan parameter yang berbeza dan tindak balas tork boleh menjadi berayun atau lembap. Inilah sebabnya mengapa memasangkan pengawal dan motor sebagai sebahagian daripada reka bentuk sistem adalah lebih penting daripada memilih salah satu komponen sahaja.
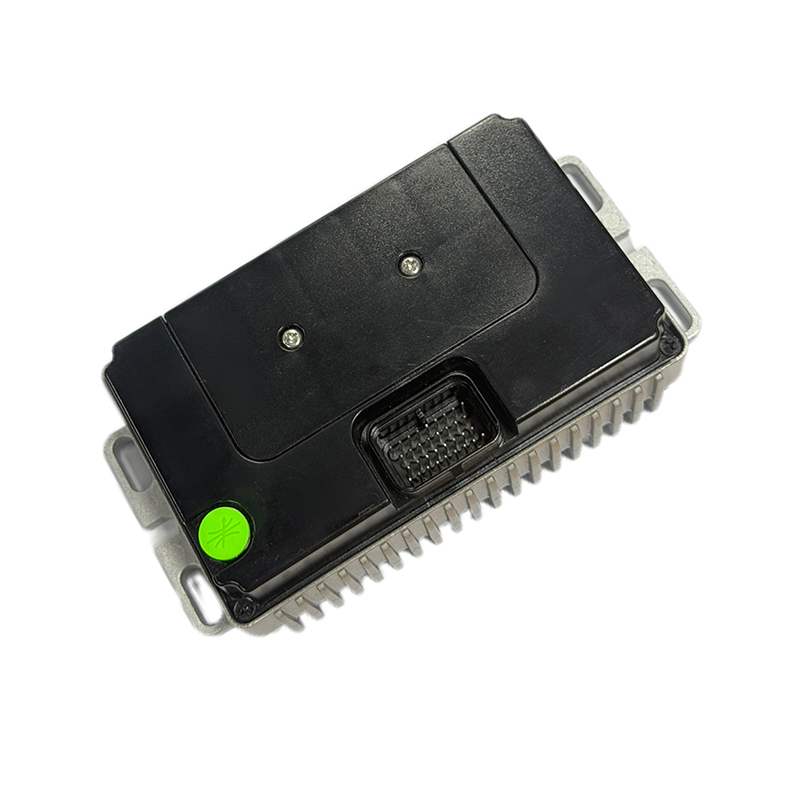
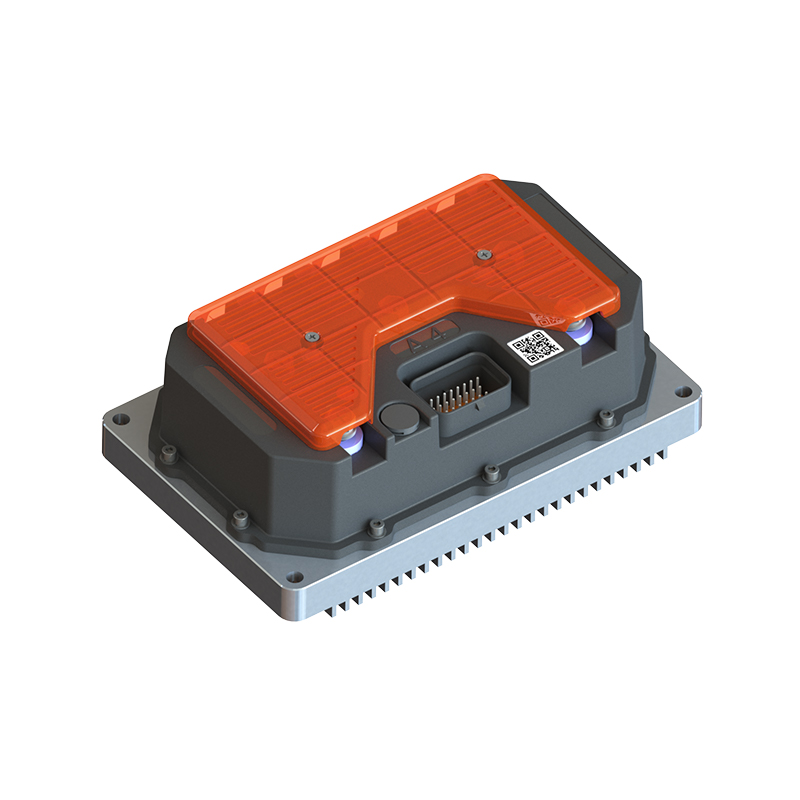
Untuk aplikasi yang memerlukan tindak balas tork yang cepat, R5-2215 pengawal motor DC tanpa berus tindak balas pantas direka untuk meminimumkan kelewatan antara arahan tork dan tork aci mekanikal. Untuk platform sensitif kecekapan seperti motosikal elektrik bandar, yang A4-2313 pengawal motor DC tanpa berus berkecekapan tinggi memegang tork dengan tepat sambil mengurangkan kehilangan elektrik. Untuk voltan tinggi, seni bina berkuasa tinggi dengan permintaan tork dinamik, Pengawal motor berprestasi tinggi siri-T meliputi sampul surat yang lebih luas yang biasanya diperlukan oleh ATV, UTV dan platform robot yang lebih besar.
 Pembekal Pengawal Motor Berprestasi Tinggi Siri T, Kilang APT - T300 T400 T500 T720 T1000 T1400 T1800 Kilang Pengawal Motor Segerak Magnet Kekal, T Siri Motor Berprestasi Tinggi Kontr... Lihat Produk →
 A4 Pembekal Pengawal Motor DC Tanpa Berus berkecekapan tinggi, Kilang - Shanghai A APT ialah A4 Pembekal Pengawal Motor DC Tanpa Brushless Kecekapan Tinggi dan Kilang Pengawal Motor DC Tanpa Brushless Borong Borong ... Lihat Produk →
 R5 Respons pantas Pembekal Pengawal Motor DC Tanpa Brushless, Kilang - Shanghai APT APT ialah R5 Tindak balas pantas Pembekal Pengawal Motor DC Tanpa Brush dan Borong R5 Tindak balas pantas Kilang Pengawal Motor DC Tanpa Brush di C... Lihat Produk →
Perisian memainkan peranan penting di sini. Pembentukan tanjakan kilas, penalaan gelung semasa dan gelagat kerosakan dikonfigurasikan dalam perisian tegar, jadi perkakasan yang sama boleh ditala untuk e-basikal kargo, kerusi roda atau pacuan marin. Peralihan pengurusan tork kepada perisian adalah salah satu tema artikel terperinci mengenai peranan perisian dalam pengawal motor moden .
Kesimpulan
Kawalan tork bukan satu komponen atau algoritma. Ia berjalan melalui rantai penderiaan semasa, maklum balas kedudukan rotor, perisian tegar gelung semasa, peringkat penyongsang dan kualiti penyambung fizikal. Bagi OEM yang membina kenderaan elektrik dan mesin mudah alih, keupayaan untuk mengawal tork dengan lancar menentukan sama ada produk itu boleh diramal dan diperhalusi di bawah beban sebenar. Menilai lebar jalur gelung semasa, riak tork, gelagat beban lampau dan kebolehkonfigurasian perisian semasa fasa pemilihan pengawal ialah cara paling langsung untuk mengelakkan kejuruteraan semula kebolehmanduan kemudian dalam projek.
SETERUSNYA:Daya Elektromotif Belakang Diterangkan: Bagaimana EMF Belakang Membentuk Reka Bentuk Pengawal Motor
Berminat untuk kerjasama atau ada soalan?
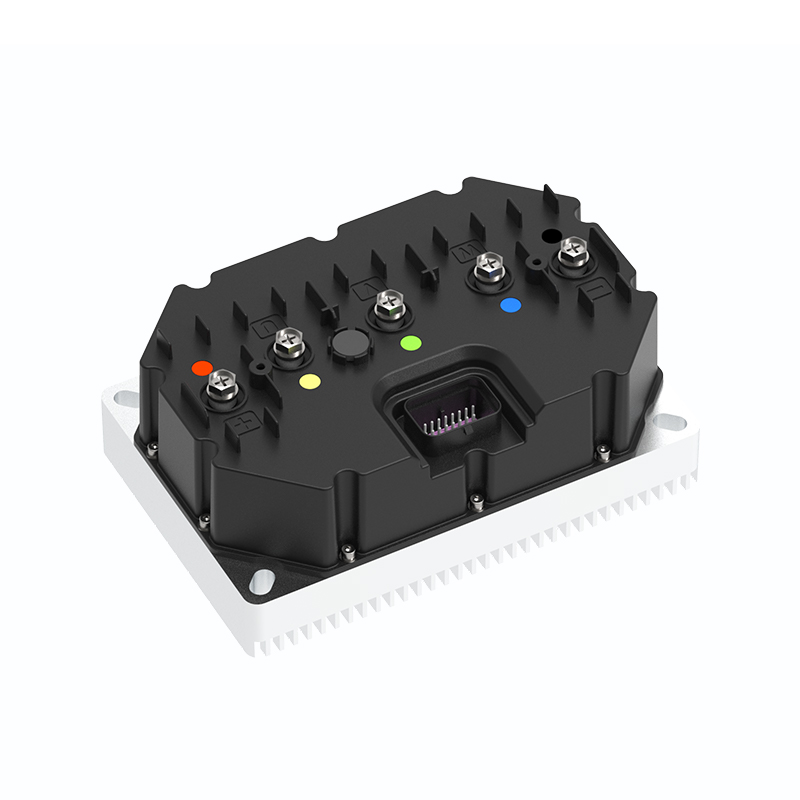
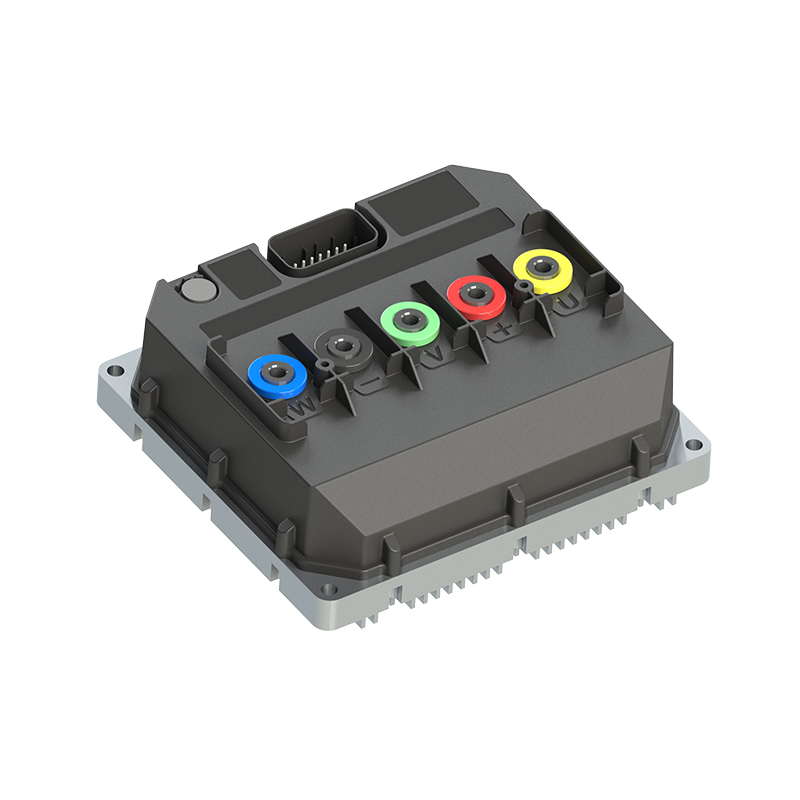
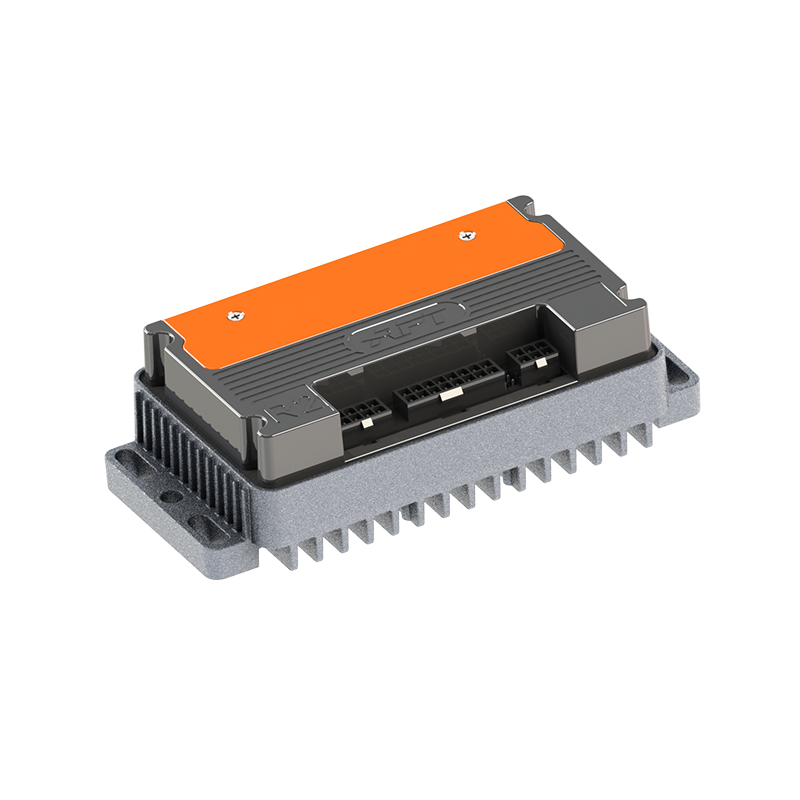
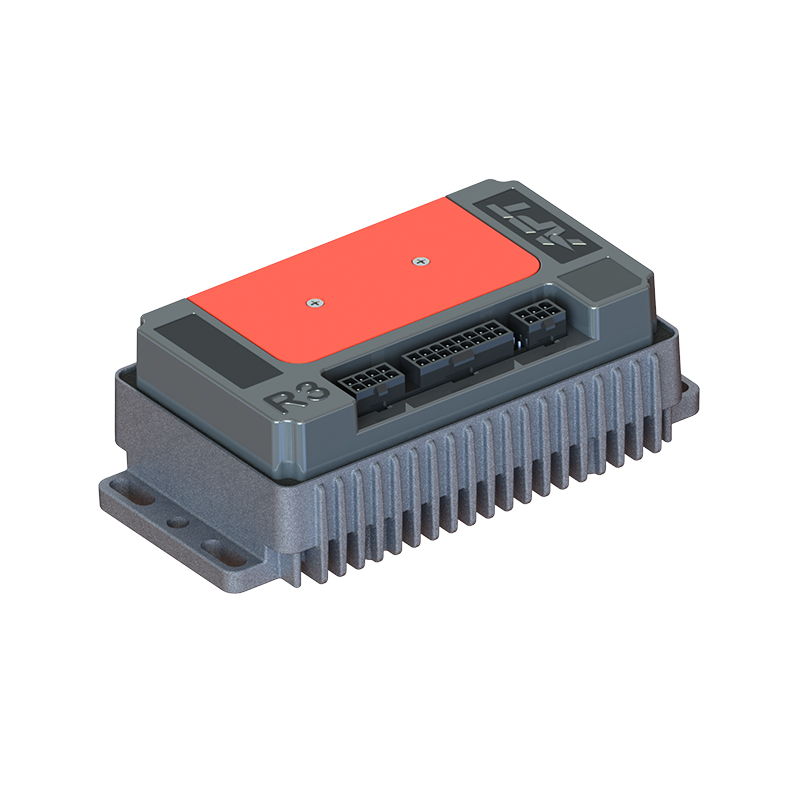
Sebagai Pengeluar Pengawal Motor Segerak Magnet Kekal Tersuai dan Pembekal Pengawal Motor Magnet Kekal di China, Memfokuskan pada kawalan pemacu magnet kekal motor segerak, kami menyediakan yang selamat dan mencukupi sumber kuasa untuk elektrifikasi kenderaan perjalanan.
- [email protected]
- +86-170 9191 9800
- Bilik 123A, No. 1000 Ziyue Road, Daerah Minhang, Shanghai, China
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved