Bagaimana Pengawal Kelajuan Elektronik Berfungsi? Di dalam Rantaian Isyarat ESC
Pek bateri 48 V menghantar satu voltan DC tetap. Motor pada skuter elektrik masih perlu menahan kira-kira 3,200 rpm di atas jalan rata, turun kepada kira-kira 280 rpm pada gred 12 peratus, dan terbalik apabila diminta. Sesuatu di antara bateri dan belitan perlu menentukan jumlah arus yang mengalir, ke arah mana, dan berapa lama.
Peranti itu ialah pengawal kelajuan elektronik. Ia berfungsi dengan menukarkan DC tetap bateri kepada output tiga fasa dan menukar output itu beribu-ribu kali sesaat. Purata voltan yang dilihat oleh motor naik dan turun dengan kitaran tugas, dan kearuhan motor itu sendiri mengubah denyutan laju tersebut menjadi arus licin. Tork mengikut arus, dan kelajuan mengendap di mana tork motor memenuhi tork beban. Segala-galanya di dalam ESC wujud untuk mewujudkannya dengan selamat dan berulang.
Bagaimana DC Menjadi Putaran Tiga Fasa
Motor tanpa berus tidak akan berjalan pada DC yang digunakan pada dua terminal. Pemegunnya membawa belitan tiga fasa dan pemutarnya membawa magnet kekal, jadi arus perlu bergerak melalui fasa mengikut urutan untuk memastikan medan pemegun menarik pemutar ke hadapan dan bukannya menahannya di tempatnya.
Pertukaran: kekal di hadapan pemutar
Pertukaran ialah tindakan memilih pasangan fasa mana yang ditenagakan. Dalam penukaran enam langkah, setiap revolusi elektrik dibahagikan kepada enam keadaan, dan pengawal menghidupkan satu suis sisi tinggi dan satu sisi rendah setiap keadaan, menghasilkan medan yang melangkah ke hadapan setiap 60 darjah elektrik. Jika komutasi ketinggalan di belakang rotor, tork runtuh dan arus naik. Jika ia membawa terlalu jauh, arus tambahan menjadi haba dan bukannya tork.
Maklum balas kedudukan sensor dan tanpa sensor
Tiga penderia Hall melaporkan kedudukan rotor mutlak, yang penting untuk casis robot yang perlu bermula dari terhenti di bawah beban penuh. Skim tanpa sensor sebaliknya membaca EMF belakang yang diinduksi dalam fasa tidak bertenaga dan menganggarkan kedudukan dari lintasan sifarnya. Itu mengeluarkan tiga wayar dan penyambung daripada abah-abah, tetapi anggaran menjadi tidak boleh dipercayai di bawah kira-kira 5 hingga 10 peratus daripada kelajuan undian. Kawalan berorientasikan medan pergi lebih jauh, mengubah arus fasa yang diukur menjadi bingkai rujukan berputar dan mengawal komponen penghasil tork secara langsung.
Rantaian Isyarat Daripada Input Pendikit ke Pemacu Gerbang
Di antara input pendikit dan terminal motor terdapat empat blok berfungsi. Masing-masing mempunyai mod kegagalan sendiri dan had prestasi sistemnya sendiri.
Mikropengawal dan gelung kawalan
Mikropengawal sampel semasa fasa, voltan bas, kedudukan pendikit dan kedudukan rotor, selalunya 8,000 hingga 20,000 kali sesaat dalam pelaksanaan berorientasikan medan. Ia menjalankan gelung arus pantas terlebih dahulu, membalut gelung kelajuan atau tork yang lebih perlahan di sekelilingnya dan menukar hasilnya kepada tiga nilai kitaran tugas. Pemetaan pendikit, had semasa, kekuatan brek penjanaan semula, dan ambang kerosakan semuanya hidup dalam lapisan ini.
Pemandu pintu gerbang dan jambatan MOSFET
Pemacu pintu menterjemah logik voltan rendah ke dalam ayunan 10 hingga 15 V kuasa yang diperlukan oleh MOSFET, dan ia menghalang kedua-dua suis dalam satu kaki daripada menjalankan pada masa yang sama. Masa mati, selang pengosongan yang disengajakan antara pemadaman bahagian tinggi dan hidupan bahagian rendah, biasanya 0.3 hingga 1 mikrosaat. Terlalu pendek dan arus tembak memusnahkan jambatan; tork dan kecekapan terlalu panjang dan berkelajuan rendah kedua-duanya menderita.
Enam MOSFET membentuk jambatan tiga fasa, di mana skala kehilangan pengaliran dengan rintangan-on dan kuasa dua arus, sambil menukar skala kehilangan dengan frekuensi pensuisan, voltan bas dan cas pintu. Peranti selari merendahkan pada rintangan, tetapi hanya apabila gelung get dipadankan. Jika tidak, satu peranti membawa lebih arus daripada jirannya dan gagal terlebih dahulu.
Penderiaan dan perlindungan semasa
Perintang shunt atau penderia kesan Hall mengukur arus fasa supaya gelung kawalan mempunyai sesuatu yang nyata untuk dikawal, dan isyarat yang sama memberi perlindungan arus lebih, voltan lampau dan lebih suhu. Pengawal yang berkelakuan baik melipat arus kembali secara beransur-ansur apabila suhu meningkat dan bukannya memotong pergerakan pertengahan motor.
Kitaran Tugas, PWM dan Nombor Yang Penting
Kawalan kelajuan ialah kawalan kitaran tugas. Jika bas berada pada 48 V dan kitaran tugas ialah 50 peratus, motor melihat purata 24 V. Kekerapan pensuisan dipilih cukup tinggi untuk menahan riak semasa di dalam jalur praktikal dan cukup rendah untuk memastikan kehilangan pensuisan terurus. Pada pemacu 48 V dengan beberapa ratus mikrohenri kearuhan fasa, 16 kHz hingga 20 kHz biasanya mengekalkan riak hampir 10 hingga 20 peratus arus undian.
| Parameter | Apa yang mempengaruhinya | Julat praktikal |
|---|---|---|
| Kekerapan pensuisan PWM | Riak semasa, bunyi yang boleh didengar, kehilangan pensuisan | 16 hingga 20 kHz |
| Kadar gelung kawalan | Tindak balas tork, margin kestabilan | 8 hingga 20 kHz |
| Arus fasa berterusan | Tork pelayaran, pemanasan keadaan mantap | 60 hingga 80 peratus daripada penarafan puncak |
| Arus puncak, 10 s | Pecutan dan tork gerai | 1.5 hingga 2 kali berterusan |
| Bilik kepala voltan bas | Brek regeneratif, pembuangan beban | 1.25 hingga 1.5 kali bas nominal |
| Masa mati | Risiko penembakan terhadap kecekapan kelajuan rendah | 0.3 hingga 1 mikrosaat |
| Rintangan pintu | Kelajuan menukar, deringan, EMI | 2 hingga 10 ohm |
Baca jadual sebagai satu set tukar ganti dan bukannya spesifikasi. Menaikkan kekerapan pensuisan mengecutkan riak dan menyenyapkan pemacu, tetapi ia juga meningkatkan kehilangan pensuisan dan haba. Masa mati yang melebar melindungi jambatan, namun ia memesongkan voltan keluaran pada kitaran tugas rendah, yang kelihatan sebagai permulaan kasar dan pemanasan kelajuan rendah tambahan.
Memadankan Pengawal dengan Motor Tanpa Tekaan
Ralat saiz yang paling biasa ialah memilih pengawal dengan kuasa label motor. Motor dinilai oleh output mekanikal; pengawal dihadkan oleh arus fasa dan suhu simpang. Motor 1 kW boleh menarik 40 A arus fasa pada 48 V semasa mula keras dari pegun, walaupun arus pelayarannya lebih hampir kepada 12 A. Saiz untuk permulaan, bukan pelayaran, dan semak tiga nombor bersama-sama:
- Arus fasa berterusan pada suhu ambien yang dijangka, bukan pada 25 C.
- Julat voltan bas dengan ruang kepala untuk pancang brek regeneratif.
- Laluan terma: kawasan heatsink, aliran udara, dan berapa lama arus puncak boleh dikekalkan.
Jadual pasangan yang diterbitkan mengalih keluar kebanyakan tekaan itu, kerana ia menyatakan gabungan pengawal dan motor yang telah dicirikan untuk arus, voltan dan pelekap.
 Pengawal APT dan Skim Perpasangan Motor Nasihat berpasangan B2B untuk memadankan pengawal dan motor APT merentasi kuasa, tork, kelajuan dan kecekapan, dengan pertimbangan protokol untuk kenderaan elektrik. Lihat Produk →
Perisian tegar, Protokol dan Penalaan
Dua pengawal dengan peringkat kuasa yang sama boleh berkelakuan sangat berbeza. Protokol input ialah perbezaan pertama: PWM dan input analog adalah mudah dan kependaman rendah, UART sesuai dengan penalaan parameter dan telemetri, dan bas CAN sesuai dengan kenderaan di mana pengawal, sistem pengurusan bateri dan unit kawalan kenderaan perlu berkongsi keadaan.
Perbezaan kedua ialah firmware. Lengkung pendikit, tanjakan semasa, profil brek penjanaan semula, kelemahan medan untuk kelajuan tertinggi, dan tingkah laku pemulihan kerosakan adalah semua keputusan perisian, dan peranan perisian dalam pengawal motor moden telah berkembang untuk menyamai peringkat kuasa itu sendiri. Minta set parameter sebelum anda membuat komitmen pada platform, bukan selepas gerai prototaip pertama di atas bukit.
Had Realiti Terma dan Kebolehpercayaan
Penarafan semasa lembaran data biasanya mengandaikan ambien 25 C dan sarung MOSFET yang dipegang berhampiran 80 C. Di dalam kandang tertutup pada petang musim panas, kedua-dua syarat tidak berlaku. Kehilangan pengaliran meningkat dengan suhu kerana pada rintangan meningkat, yang menimbulkan kerugian semula; tanpa merendahkan, gelung itu lari. Penurunan nilai praktikal untuk pengawal yang disejukkan secara pasif selalunya 30 hingga 40 peratus di bawah arus tajuk. Kapasitor berhak mendapat perhatian yang sama, kerana penarafan arus riak dan hayat dinilai pada 105 C menetapkan selang perkhidmatan sebenar, bukan nombor bahagian MOSFET.
Untuk aplikasi yang tidak boleh bertolak ansur dengan perjalanan gangguan, kestabilan merentas suhu dan beban lebih penting daripada angka puncak pada halaman pertama.
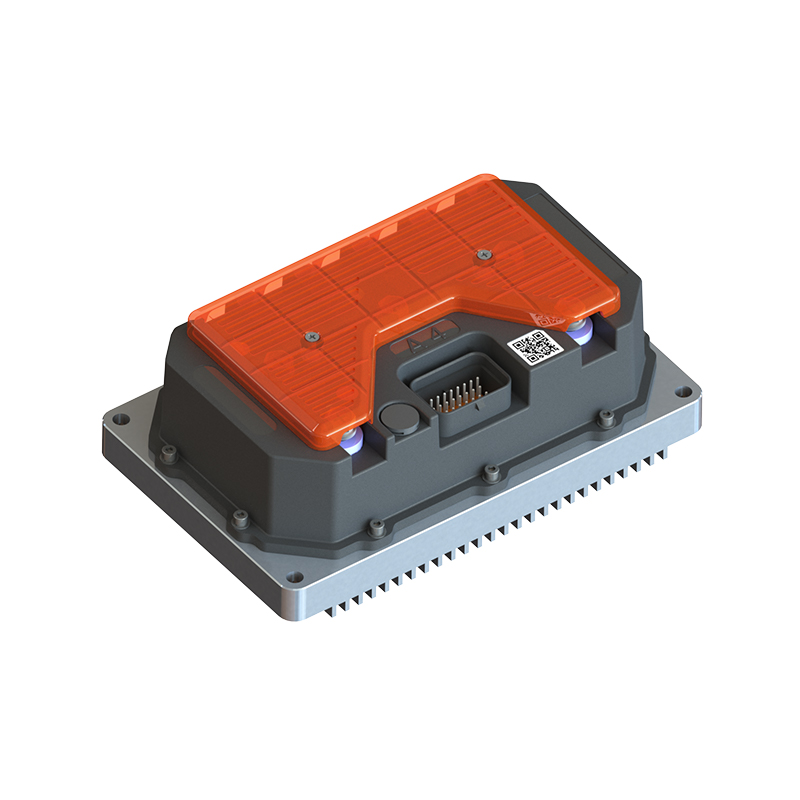
Pengawal Motor DC Tanpa Brushless APT A8 Kestabilan Tinggi Pengawal motor DC tanpa berus kestabilan tinggi dengan ciri FOC, CAN, Bluetooth dan puncak 30 kW untuk dron, robotik dan EV ringan. Lihat Produk → Perkara yang Perlu Diperiksa Sebelum Anda Membeli
- Arus fasa pada keadaan terburuk: permulaan beban penuh, gred maksimum, ambien tertinggi.
- Tingkap voltan bas, termasuk lonjakan penjanaan semula yang sebenarnya akan dilihat oleh bateri anda.
- Antara muka kawalan: adakah kenderaan sudah bercakap BOLEH, atau adakah PWM akan melakukan kerja itu?
- Reka bentuk terma: kawasan heatsink, laluan aliran udara dan orientasi pelekap.
- Perlindungan dan pelaporan: lebihan arus, lebihan voltan, terlebih suhu dan sama ada kerosakan dicatatkan atau hanya diberi isyarat.
- Sokongan: dokumentasi parameter, laluan kemas kini perisian tegar dan sama ada pembekal akan mencirikan motor anda dengan pengawal mereka.
Pembekal yang menerbitkan a julat pengawal yang dicirikan dan panduan padanan menjadikan titik terakhir itu lebih mudah untuk disahkan sebelum perkakasan dilakukan.
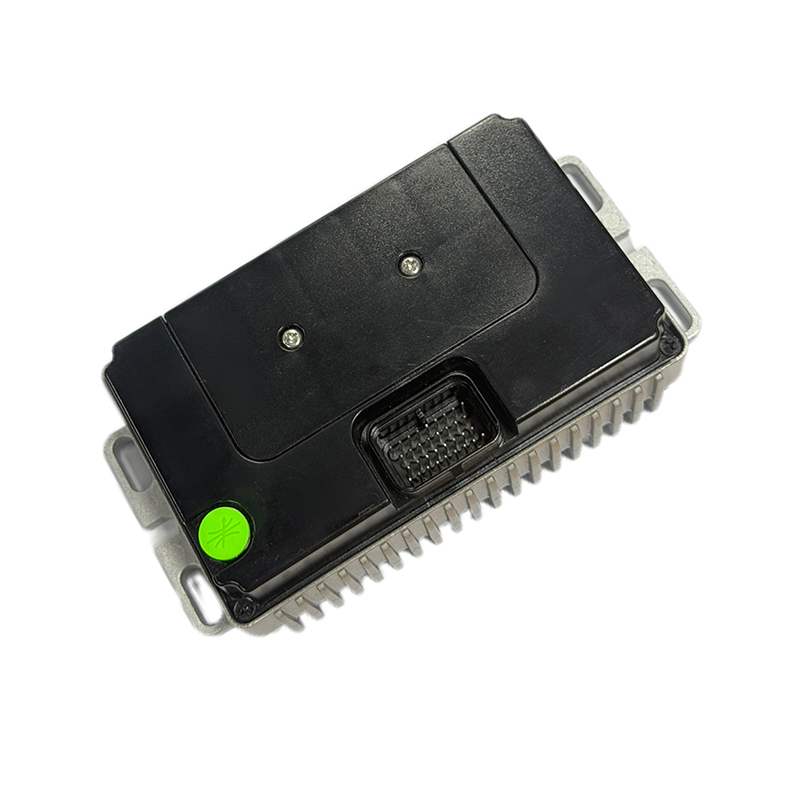
Pengawal Motor DC Tanpa Berus APT R5 Tindak Balas Pantas Pengawal DC/PMSM tanpa berus tindak balas pantas bercirikan dengan penarafan 5 kW, puncak 12 kW, CAN dan FOC untuk robotik, automasi dan EV mini. Lihat Produk → Versi Pendek
- ESC menukarkan DC tetap kepada output tiga fasa yang ditukar, dan kitaran tugas menetapkan voltan purata dan oleh itu kelajuan.
- Pertukaran memastikan medan pemegun mendahului pemutar; Penderia dewan mengendalikan kelajuan rendah, anggaran belakang-EMF mengendalikan pelayaran.
- Pengawal mikro, pemacu gerbang, jambatan MOSFET, dan penderiaan semasa masing-masing mengenakan had mereka sendiri pada sistem.
- Saiz mengikut arus fasa pada keadaan terburuk, kemudian turunkan untuk suhu ambien yang benar-benar akan dilihat oleh produk.
- Perisian tegar dan akses parameter membentuk gelagat pemacu jauh lebih banyak daripada nombor bahagian suis.
SETERUSNYA:Pelemahan Medan Diterangkan: Bagaimana Pengawal Motor Menolak Kelajuan Melangkaui Penarafan Pangkalan
Berminat untuk kerjasama atau ada soalan?
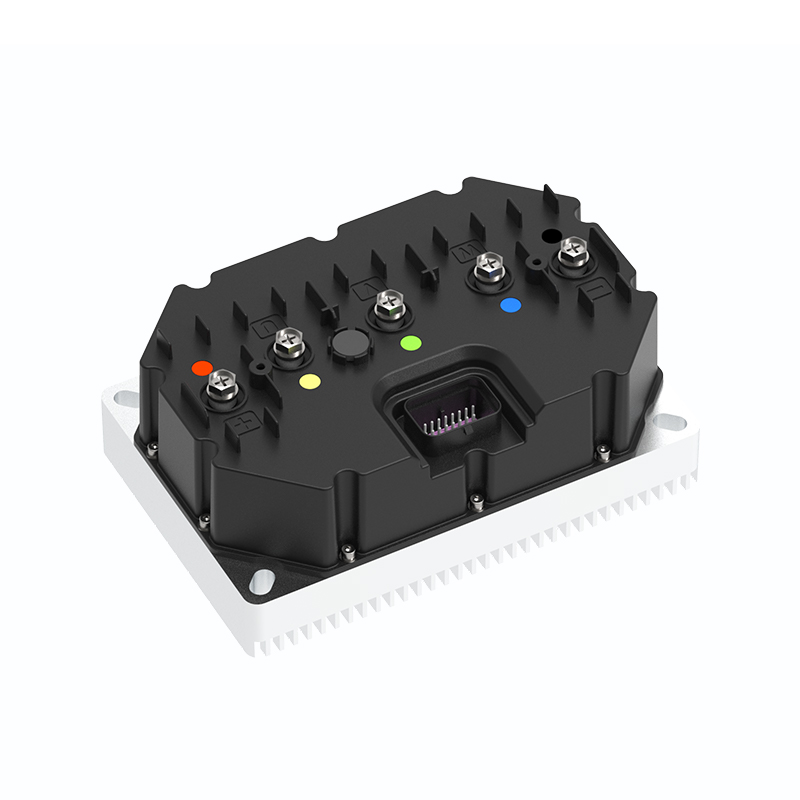
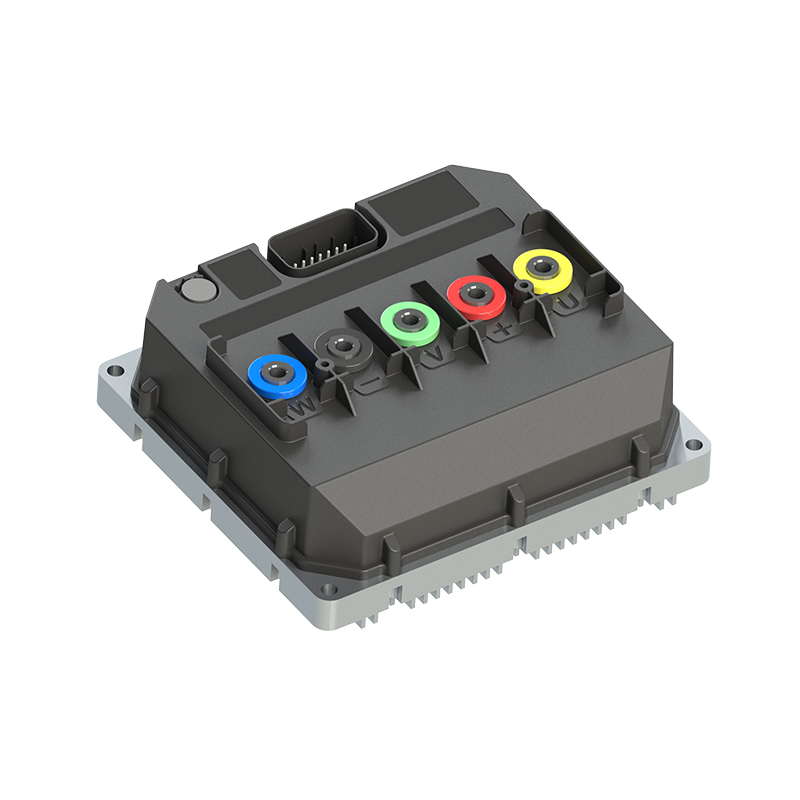
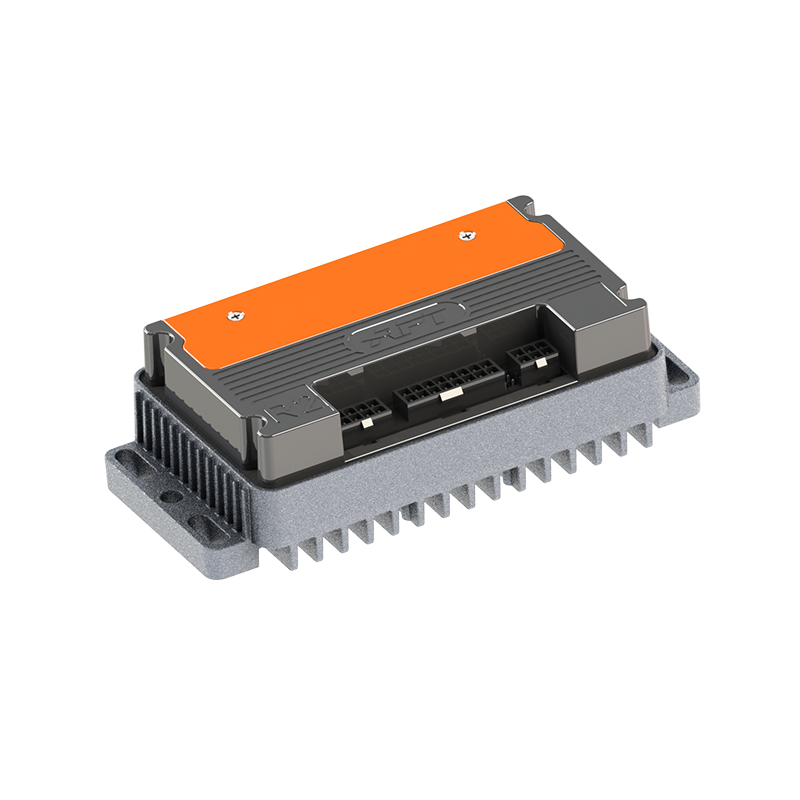
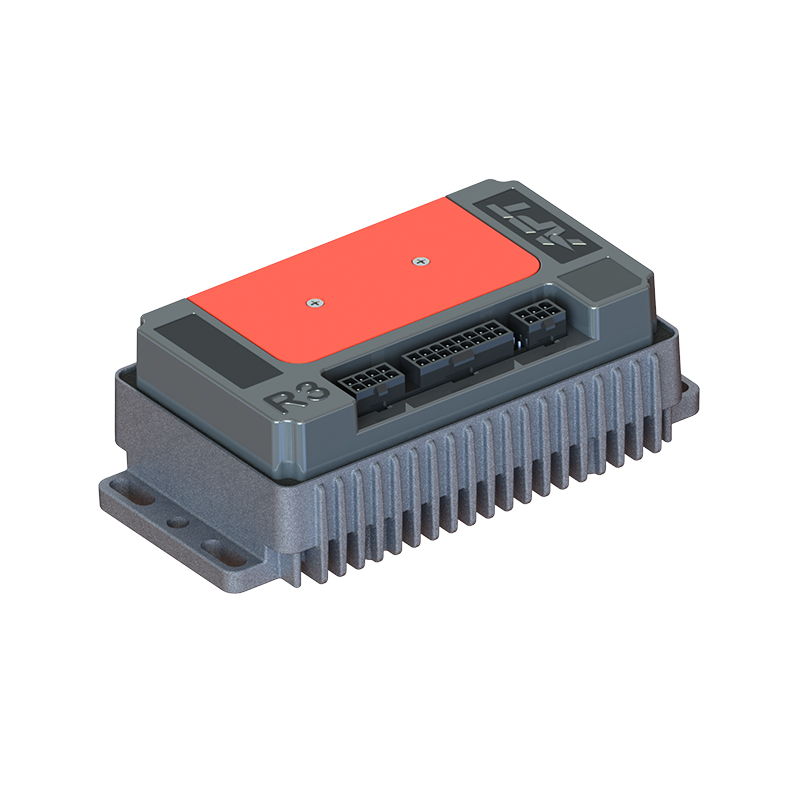
Sebagai Pengeluar Pengawal Motor Segerak Magnet Kekal Tersuai dan Pembekal Pengawal Motor Magnet Kekal di China, Memfokuskan pada kawalan pemacu magnet kekal motor segerak, kami menyediakan yang selamat dan mencukupi sumber kuasa untuk elektrifikasi kenderaan perjalanan.
- [email protected]
- +86-170 9191 9800
- Bilik 123A, No. 1000 Ziyue Road, Daerah Minhang, Shanghai, China
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved