Pemilihan Pengekod Motor untuk Pemacu BLDC: Resolusi, Antara Muka dan Kesesuaian
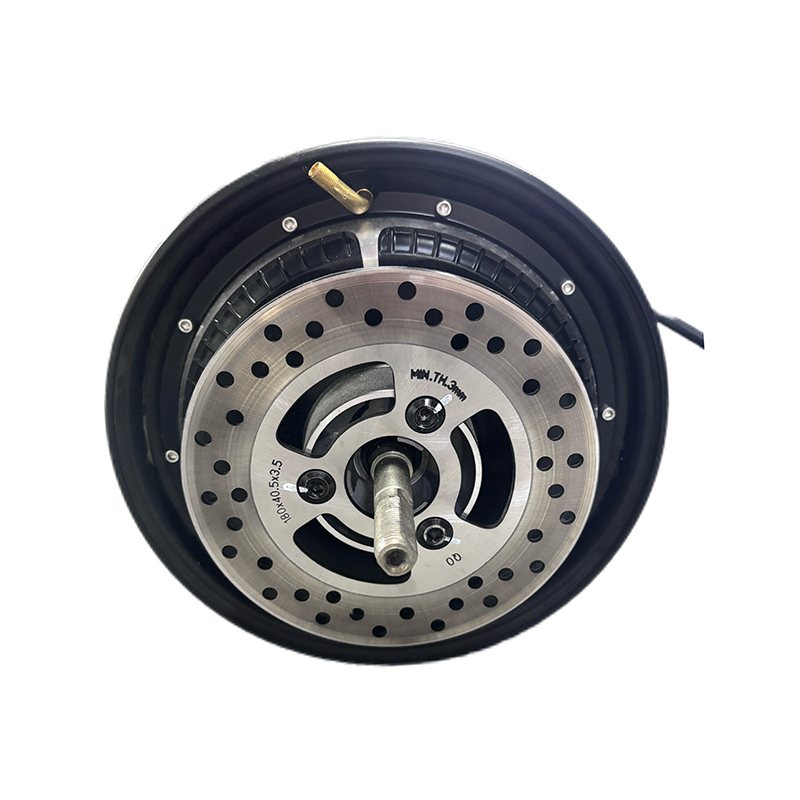
Dua prototaip motosikal elektrik tiba di bangku ujian yang sama dengan motor hab 10 inci yang sama, perisian tegar pengawal yang sama dan pek bateri yang sama. Seorang merangkak ke hadapan pada kadar berjalan dengan tarikan yang licin dan boleh dikawal. Yang lain menghakimi di bawah 3 km/j dan memasak fasa berliku selepas dua puluh minit bukit bermula. Bahagian mekanikal adalah sama; laluan maklum balas tidak. Satu motor membawa pengekod tambahan 1,024 PPR, satu lagi set tiga penderia Hall dan jadual perisian tegar yang menganggarkan kedudukan rotor antara langkah-langkah pertukaran.
Pelajaran ini mudah dinyatakan dan mudah dilupakan semasa perolehan: pada pemacu segerak DC tanpa berus atau magnet kekal, pengekod motor menentukan sejauh mana kehalusan dan kebolehpercayaan pengawal boleh mengetahui di mana pemutar berada. Resolusi, antara muka keluaran, pemasangan mekanikal dan persekitaran operasi semuanya suapan satu nombor — kualiti maklumat kedudukan yang mencapai gelung kawalan. Anggap pengekod sebagai aksesori dan anda membayarnya dalam riak tork, artikel pertama yang ditolak atau pulangan medan.
Perkara yang dilakukan oleh pengekod motor di dalam pemacu gelung tertutup
Pengekod menukar gerakan mekanikal kepada isyarat elektrik yang pemacu boleh mengira, jam atau menyahkod. Dalam pemacu tanpa berus tiga fasa, pengawal memerlukan sudut elektrik pemutar untuk menentukan masa untuk menukar setiap MOSFET. Penderia dewan menyampaikan enam keadaan diskret setiap revolusi elektrik: cukup untuk penukaran enam langkah, terlalu kasar untuk tork kelajuan rendah yang licin. Pengekod menambah kedudukan berterusan — jenis tambahan memancarkan denyutan kuadratur A/B dengan nadi indeks pilihan, manakala jenis mutlak melaporkan nilai kedudukan berkod apabila kuasa digunakan.
Perbezaan itu membentuk keseluruhan mesin, bukan hanya sensor. Dengan maklum balas tambahan, pengawal mesti melakukan pergerakan homing selepas setiap kitaran kuasa untuk mewujudkan rujukan sifar. Dengan maklum balas mutlak, mesin tahu di mana ia berada serta-merta, yang penting bagi casis robot yang mesti menyambung semula laluan tanpa larian rujukan, dan untuk paksi stereng atau penggerak di mana pergerakan yang tidak dijangka semasa permulaan adalah isu keselamatan. Kebanyakan interpolasi, penapisan dan pengesanan kerosakan yang pernah wujud dalam perkakasan khusus kini berada dalam perisian tegar, itulah sebabnya peranan perisian dalam kawalan motor moden terus berkembang.
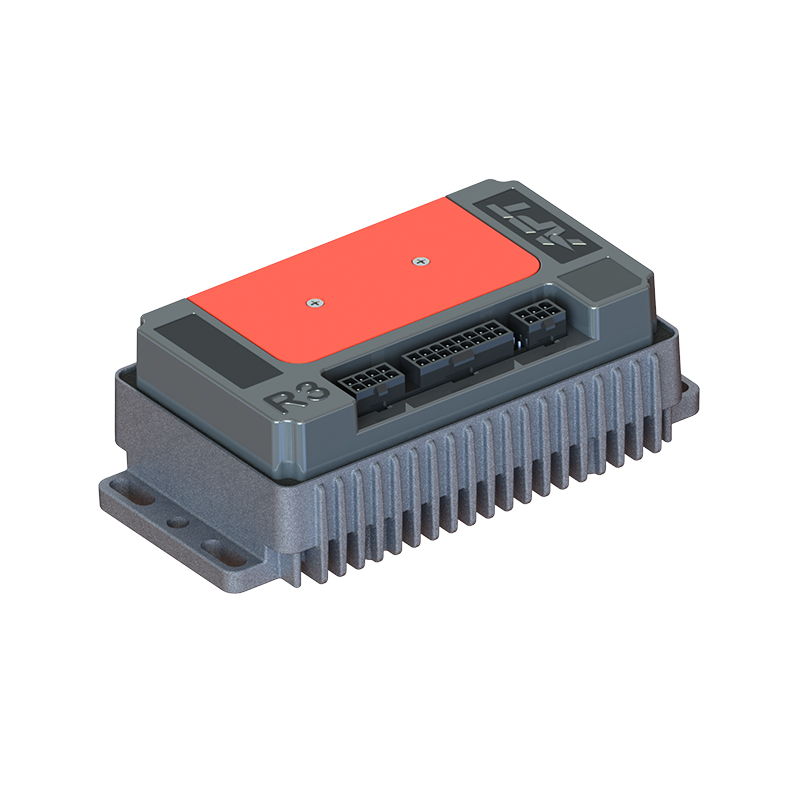
 A6 2422 Pengawal Motor DC Tanpa Berus Ultra-Senyap Untuk sistem yang menimbang inkremental berbanding maklum balas mutlak, pengawal ini menyokong input Hall atau pengekod magnet dan kawalan vektor FOC. Lihat Produk →
Penambahan atau mutlak: padankan pengekod dengan gelagat permulaan
Mulakan dengan satu soalan: apakah yang berlaku dalam 200 milisaat pertama selepas kunci diputar? Jika mesin boleh bertolak ansur dengan pergerakan rujukan yang perlahan, pengekod tambahan adalah lebih murah dan lebih mudah untuk disepadukan. Jika tidak, maklum balas mutlak adalah jawapan yang jujur, dan kos tambahan adalah dalam belanjawan dari awal dan bukannya reka bentuk semula enam bulan kemudian.
| Jenis maklum balas | Isyarat keluaran | Kesesuaian tipikal | Risiko utama |
|---|---|---|---|
| Set sensor dewan | Tiga keadaan digital setiap kitaran elektrik | Pertukaran sahaja, pemacu terdorong kos | Tork kelajuan rendah yang kasar, tiada kedudukan yang baik |
| Optik tambahan | Kuadratur A/B, indeks, 5 V TTL atau 24 V HTL | Kelajuan dan kedudukan ketepatan pada paksi tertutup | Pencemaran cakera membunuh isyarat secara langsung |
| Magnet tambahan | Kuadrat A/B, indeks | Habuk, lembapan dan getaran dalam e-mobiliti | Medan magnet luaran, toleransi jurang udara |
| Pusingan tunggal mutlak | SSI, BiSS-C, SPI atau PWM | Permulaan tanpa homing, sendi robot | Kos yang lebih tinggi, sokongan protokol dalam pemacu |
| Berbilang pusingan mutlak | Bersiri dengan kaunter revolusi | Penggerak, stereng, kapak bergilir | Ralat balas selepas penyimpanan lama atau getaran |
Resolusi, ketepatan dan nombor yang patut dibandingkan
Resolusi tambahan disebut dalam denyutan setiap revolusi. Pengekod 1,024 PPR yang dibaca dalam kuadratur empat kali ganda menghasilkan 4,096 kiraan setiap revolusi. Pada roda diameter 250 mm dengan lilitan 785 mm, satu kiraan bersamaan kira-kira 0.19 mm perjalanan — boleh diterima untuk odometri, marginal untuk kedudukan yang tepat. Pengekod mutlak 17-bit menyampaikan 131,072 kiraan setiap revolusi, kira-kira 0.006 mm pada roda yang sama, dan resolusinya tidak runtuh apabila mesin bergerak perlahan.
Resolusi bukan ketepatan. Ralat interpolasi di dalam pengekod, kesipian aci, gandingan salah jajaran dan hanyut suhu semuanya menambah ralat kedudukan yang sebenarnya dilihat oleh pengawal. Minta pembekal untuk jumlah belanjawan ralat dan bukannya angka PPR tajuk utama, dan uji sampel pada aci sebenar dan bukannya lekapan makmal. Pengekod 4,096 kiraan yang dipasang dengan kesipian 0.1 mm boleh berkelakuan lebih teruk daripada unit 2,048 kiraan yang dipasang dengan bersih.
Antara muka, kabel dan bunyi bising yang merosakkan maklum balas
Keserasian antara muka ialah tempat keputusan pembelian terputus. Pengawal dengan input 3.3 V tidak akan membaca pengekod 5 V TTL dengan pasti tanpa peralihan tahap, dan pengekod optik boleh menarik 150 hingga 250 mA daripada bekalan yang bersaiz untuk penderia Hall. Semak kekerapan output maksimum berbanding panjang kabel, sahkan bahawa pemacu menyokong protokol mutlak yang anda ingin beli, dan ingat bahawa kabel panjang dengan kapasiti tinggi membulatkan tepi pantas sehingga kiraan hilang. Kabel terlindung pasangan terpiuh, ditamatkan pada hujung pengawal dan dihalakan sekurang-kurangnya 50 mm dari kabel fasa motor, menghalang kebanyakan masalah ini.
Pihak pengawal berhak mendapat penelitian yang sama. Gelung semasa yang berjalan pada 10 hingga 20 kHz tidak boleh menggunakan resolusi lebih halus daripada sokongan tempoh pensampelan, dan pemacu yang mengendalikan kawalan berorientasikan medan dengan baik akan menukar maklum balas yang baik kepada riak tork rendah dan kecekapan yang lebih tinggi merentas julat kelajuan keseluruhan.
A4 2313 Pengawal Motor DC Tanpa Berus Berkecekapan Tinggi Untuk motosikal elektrik atau pemacu EV, pengawal ini memasangkan kawalan vektor FOC dengan CANBUS, Bluetooth dan Hall atau maklum balas pengekod magnetik. Lihat Produk → Kesesuaian mekanikal dan persekitaran: di mana kegagalan medan bermula
Pengekod gagal dalam bidang atas sebab mekanikal lebih kerap daripada elektrik. Jenis magnetik dan induktif bertolak ansur dengan jurang udara yang ditentukan - biasanya 0.5 hingga 1.5 mm antara penderia dan magnet - tetapi jurang itu mesti bertahan dalam pengembangan haba, permainan bearing dan kejutan. Larian aci, apungan paksi dan kesipian hab memodulasi isyarat, dan maklum balas kedudukan termodulat muncul pada kenderaan sebagai riak tork atau ayunan kelajuan. Tentukan had habis pada lukisan sebelum memilih penderia, kemudian ukurnya pada artikel pertama dan bukannya mempercayai risalah pembekal.
Persekitaran mendorong pilihan teknologi. Pengekod optik menawarkan resolusi terbaik dan toleransi paling sedikit untuk habuk, kabus minyak dan pemeluwapan; perumah IP67 membantu, tetapi ia tidak membetulkan pengedap aci yang haus. Pengekod magnet bertahan daripada habuk dan air namun lemah berhampiran kabel arus tinggi atau struktur keluli besar. Untuk motor sangkut dan peralatan pantai, semburan garam dan kakisan galvanik menjadikan IP67 dengan kelenjar kabel berkadar marin sebagai minimum dan bukannya titik jualan.
Permohonan dan apa yang masing-masing menuntut
Spesifikasi pengekod yang sama menghasilkan hasil yang sangat berbeza bergantung pada tempat duduk motor:
- Motosikal elektrik dan skuter: kelancaran berkelajuan rendah dan permulaan bukit mendominasi tanggapan pertama pelanggan, jadi resolusi kuadratur dan penentukuran sudut elektrik lebih penting daripada ketepatan kelajuan tertinggi.
- Casis robot dan kenderaan berpandu automatik: ralat odometri terkumpul sepanjang syif, jadi kiraan setiap revolusi didarab dengan diameter roda menetapkan belanjawan navigasi praktikal.
- ATV dan UTV drivetrains: lumpur, lintasan air dan getaran menolak pilihan ke arah maklum balas magnet yang tertutup dengan toleransi jurang udara yang besar.
- Motor sangkut elektrik: rintangan kakisan dan integriti kabel menentukan hayat perkhidmatan, bukan resolusi sahaja.
Pembungkusan juga penting. Unit pemacu pertengahan bersepadu meletakkan sensor di dalam perumah kotak gear, di mana kabus minyak dan haba adalah berjiran tetap, dan di mana penderia tidak boleh ditukar tanpa membuka motor. Susunan itu memberi ganjaran kepada semakan mekanikal awal dan pembekal yang memahami keseluruhan drivetrain dan bukannya sensor yang dijual berdasarkan spesifikasi sahaja.
B2B Mid-Drive Motors untuk Sistem Pemacu E-Bike Semak kategori motor pemacu pertengahan B2B ini untuk pilihan kilang/pembekal, gandingan pengawal dan sokongan selepas jualan yang berkaitan dengan sistem pemacu e-basikal bersepadu. Lihat Produk → Senarai semak pengesahan sebelum anda mengeluarkan reka bentuk
Kebanyakan masalah pengekod ditemui lewat kerana ujian memfokuskan pada lembaran data dan bukannya pemasangan. Lakukan langkah ini sebelum menandatangani keluaran pengeluaran:
- Sahkan perkara yang mesti dilakukan oleh mesin dalam 200 milisaat pertama selepas kuasa, dan biarkan jawapan itu menentukan kenaikan berbanding mutlak.
- Padankan tahap voltan, protokol, bekalan arus dan kekerapan maksimum ke peringkat input pengawal sebenar.
- Ukur kehabisan aci, kesipian dan jurang udara penderia pada artikel pertama, bukan pada lekapan bangku.
- Jalankan pemasangan merentasi julat suhu penuh dan rekod ralat kedudukan pada tahap yang melampau.
- Kalibrasi sudut elektrik mengimbangi dan simpannya setiap kelompok motor, kerana satu kelompok tidak sejajar menghasilkan riak tork di mana-mana.
- Sahkan penghalaan dan perisai kabel di bawah bunyi yang dikendalikan dan terpancar, dengan motor dimuatkan, tidak melahu.
- Minta data ketekalan kelompok ke kelompok dan proses pemberitahuan perubahan yang didokumenkan, kerana semakan magnet atau cakera yang tidak diumumkan secara senyap-senyap membatalkan penentukuran perisian tegar anda.
Pengekod motor bukan komponen yang perlu dibeli pada penghujung projek dan dipasang selepas itu. Tentukan tingkah laku permulaan dahulu, kemudian resolusi yang benar-benar diperlukan oleh aplikasi, kemudian antara muka dan sampul mekanikal yang boleh menyimpan resolusi itu dalam persekitaran sebenar. Sahkan pemacu gabungan pada bangku yang dimuatkan, dan simpan rekod penentukuran dengan kumpulan motor.
Shanghai APT Power Technology membina pengawal motor DC tanpa berus, motor pemacu pertengahan dan motor hab di sekeliling jujukan itu dengan tepat, memadankan perisian tegar pengawal dengan ciri motor dan bukannya menjual perkakasan secara berasingan. Sama ada aplikasinya ialah motosikal elektrik, casis robot, ATV atau papan sangkut elektrik, maklum balas kedudukan tergolong dalam perbualan kejuruteraan pertama — bukan dalam tuntutan waranti pertama.
SETERUSNYA:Bagaimana Pengawal Kelajuan Elektronik Berfungsi? Di dalam Rantaian Isyarat ESC
Berminat untuk kerjasama atau ada soalan?
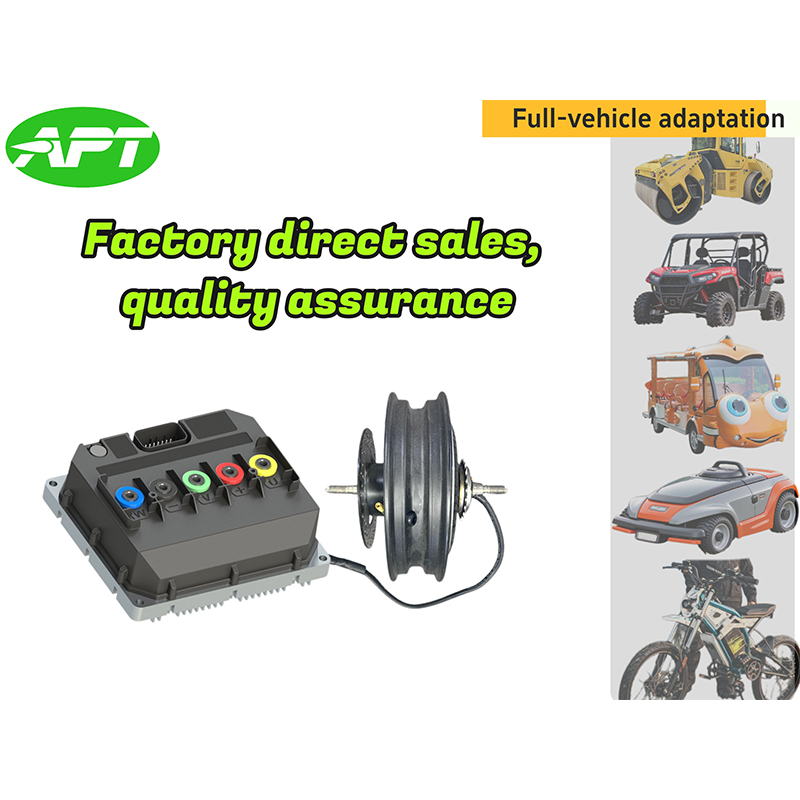
Sebagai Pengeluar Pengawal Motor Segerak Magnet Kekal Tersuai dan Pembekal Pengawal Motor Magnet Kekal di China, Memfokuskan pada kawalan pemacu magnet kekal motor segerak, kami menyediakan yang selamat dan mencukupi sumber kuasa untuk elektrifikasi kenderaan perjalanan.
- [email protected]
- +86-170 9191 9800
- Bilik 123A, No. 1000 Ziyue Road, Daerah Minhang, Shanghai, China
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved